摄像头测距方案
Copyright © Quectel Wireless Solutions Co., Ltd. 2026. All rights reserved.
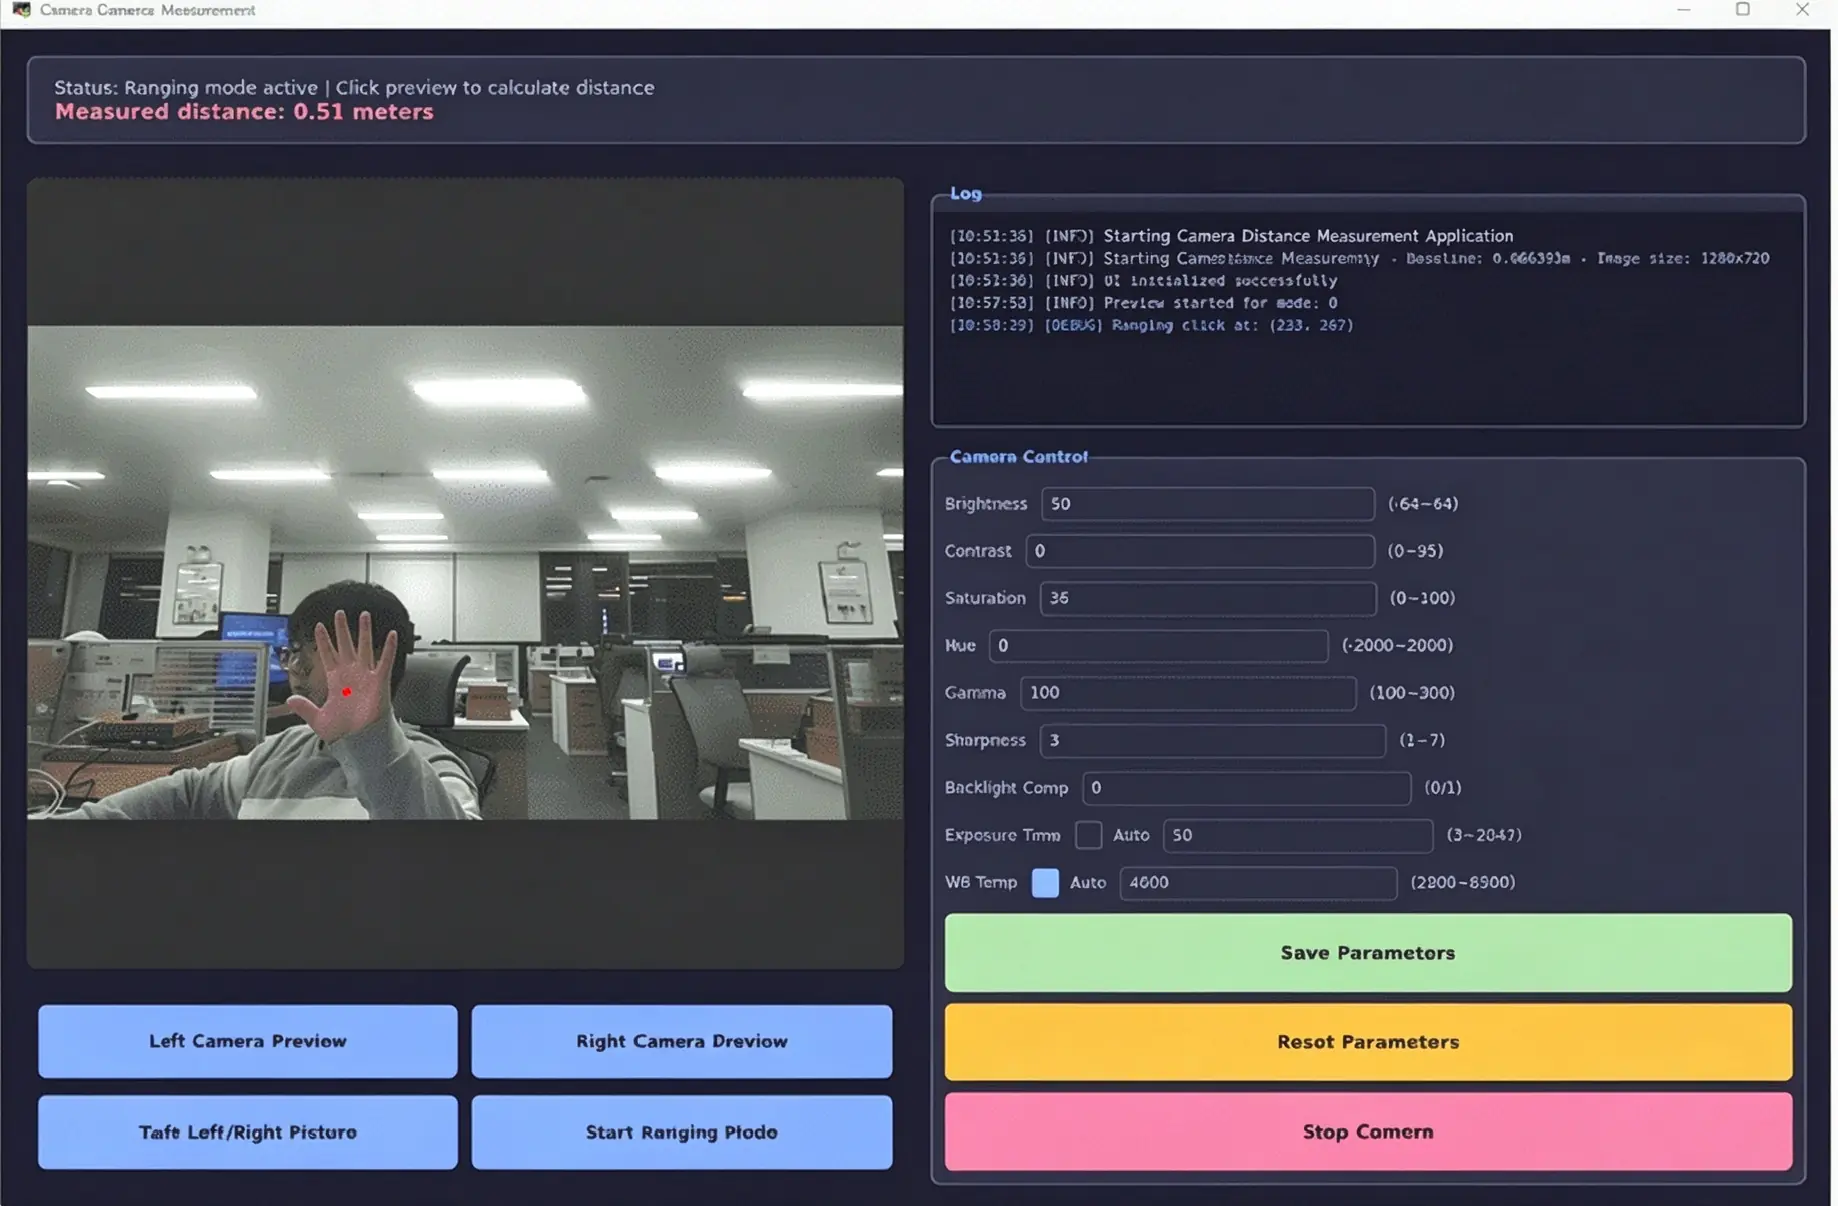
该应用是一个基于Quectel Pi H1智能主控板的双目测距项目:通过双目摄像头采集画面,在预览界面点击目标区域,即可测量摄像头到该物体的实际物理距离(目标深度距离)。
该项目同步采集左右目画面,利用双目视差原理计算目标距离,并提供摄像头标定、相机图像参数调节等辅助功能,可作为双目测距、立体视觉及机器人视觉导航类应用的参考示例。
开发资源汇总
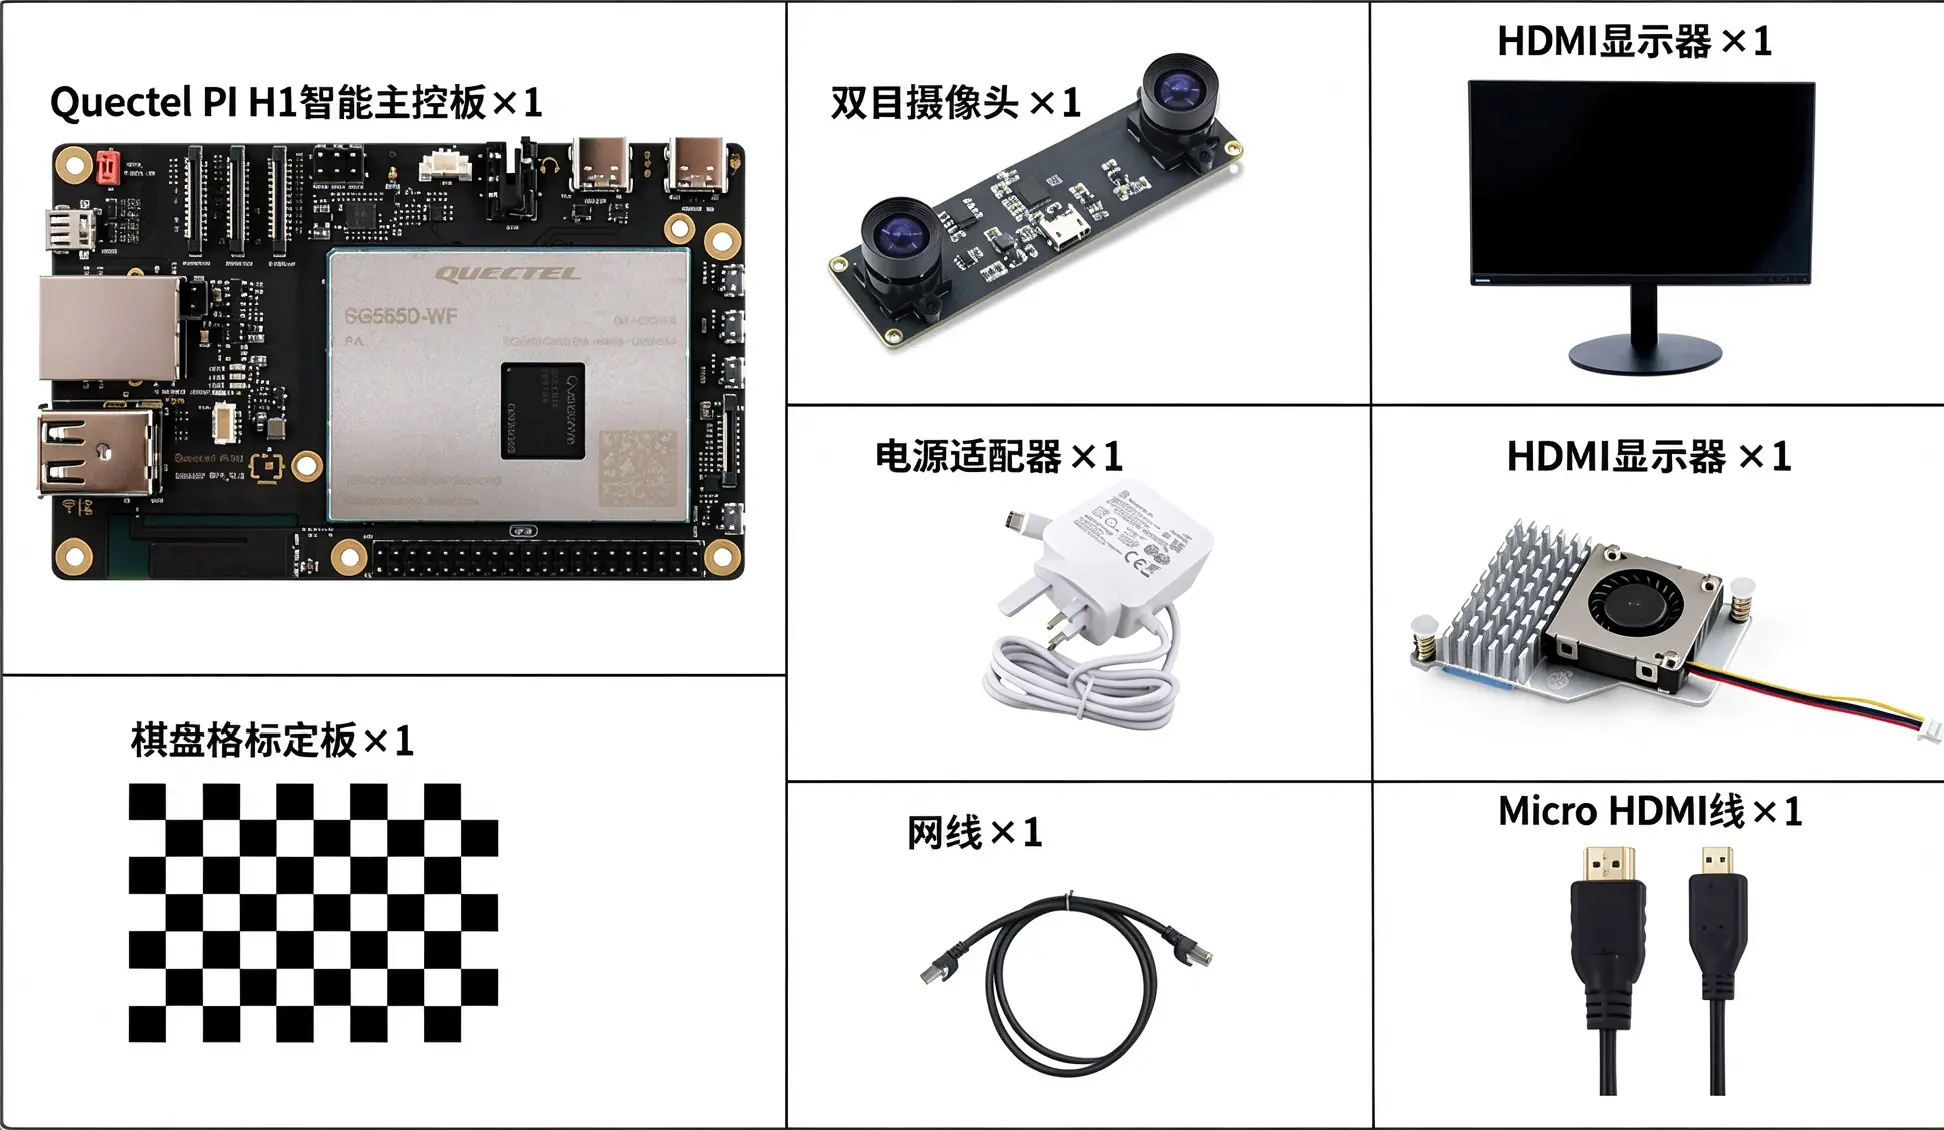
开发配件清单
配件名称 |
数量 |
规格参数 |
|---|---|---|
Quectel Pi H1智能主控板 |
1 |
|
USB双目摄像头 |
1 |
推荐分辨率:2560 × 720(左右各1280 × 720);输出格式:YUYV/ MJPG |
USB-C电源线充电器 |
1 |
|
Micro HDMI线 |
1 |
HDMI 2.0;线长:1 米;HDMI-A(公头)转HDMI-D(公头) |
CPU散热风扇(可选) |
1 |
|
显示屏 |
1 |
HDMI显示器 |
棋盘格标定板 |
1 |
9 × 6内角点(可用手机屏幕显示,需在标定脚本中修改每个方格的真实物理边长) |
网线 |
1 |
线长:1 米;传输速率:千兆 |
配件实物参考
Quectel套件
快速上手
开发准备
Quectel Pi H1出厂预装Debian 13操作系统,通常无需重新烧录系统镜像。按照以下步骤操作即可:
硬件连接
显示连接
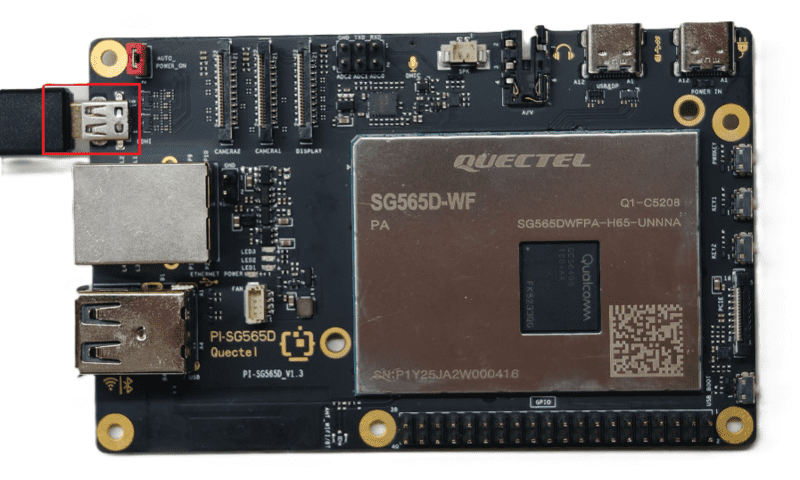
将Micro HDMI线的Micro HDMI端接入智能主控板的Micro HDMI接口,另一端接入显示器的HDMI接口。
输入设备连接(可选)
将USB键盘和鼠标接入智能主控板的两个USB-A接口。若USB口不够,推荐使用无线输入设备或触屏。
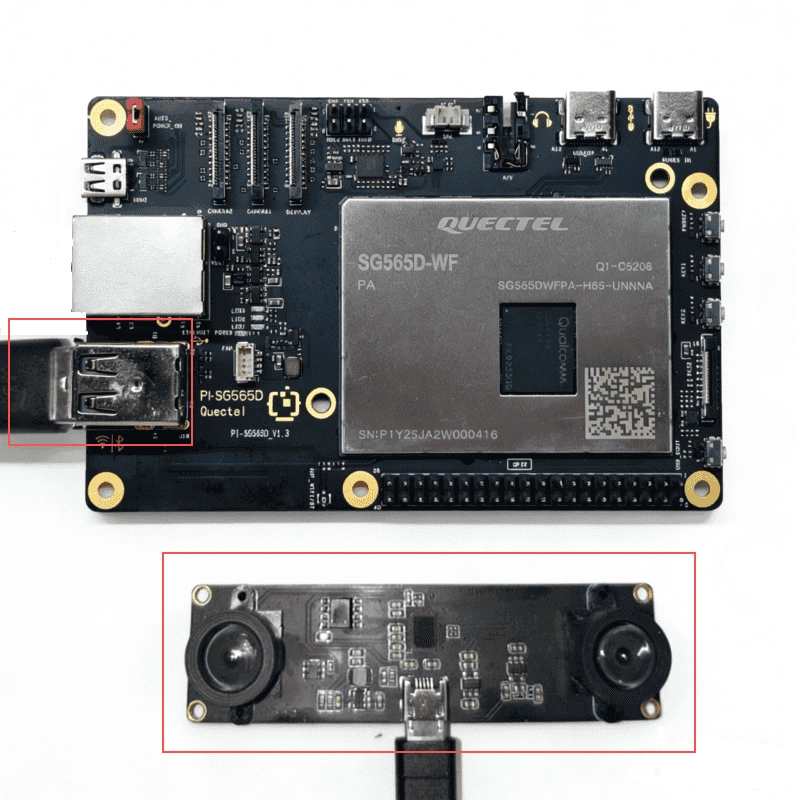
双目摄像头连接
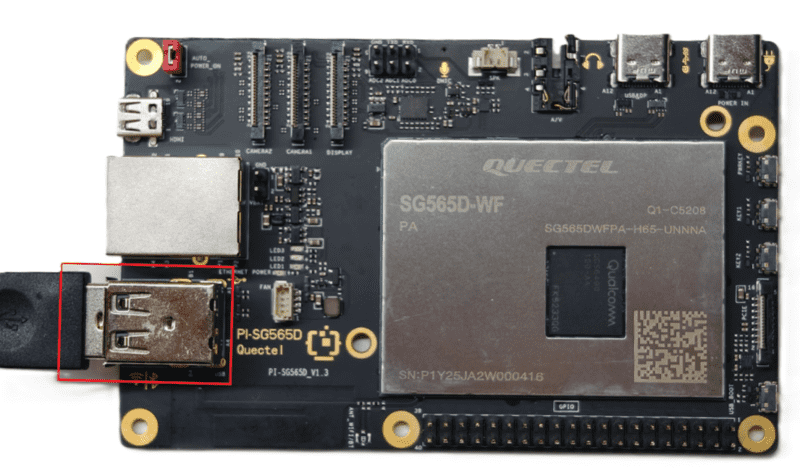
将USB双目摄像头接入智能主控板的USB-A接口。
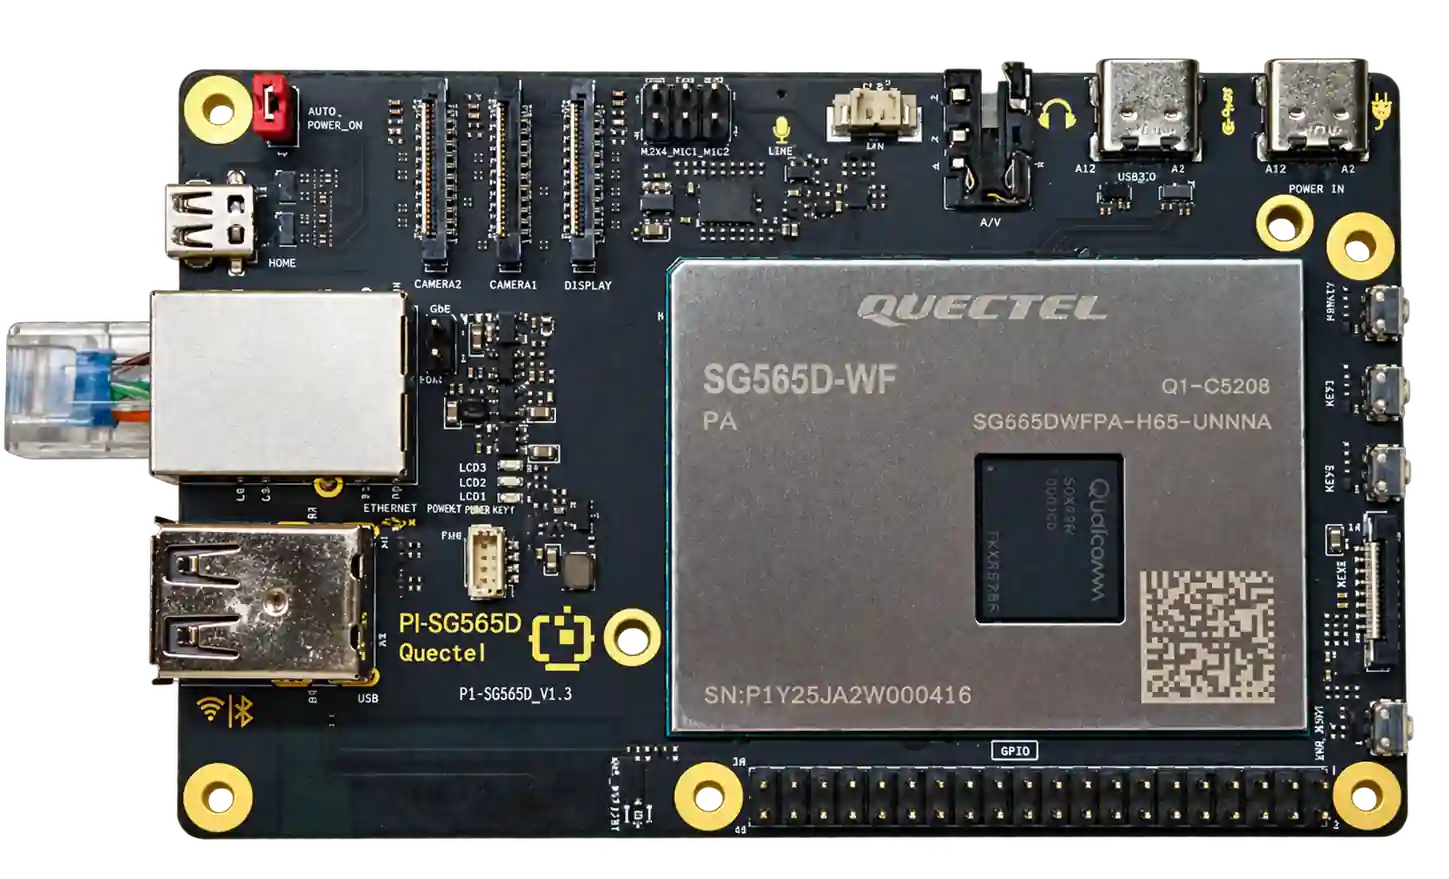
网线连接
将网线一端接入智能主控板的千兆网口,另一端接入路由器的网口(确保路由器已联网)。
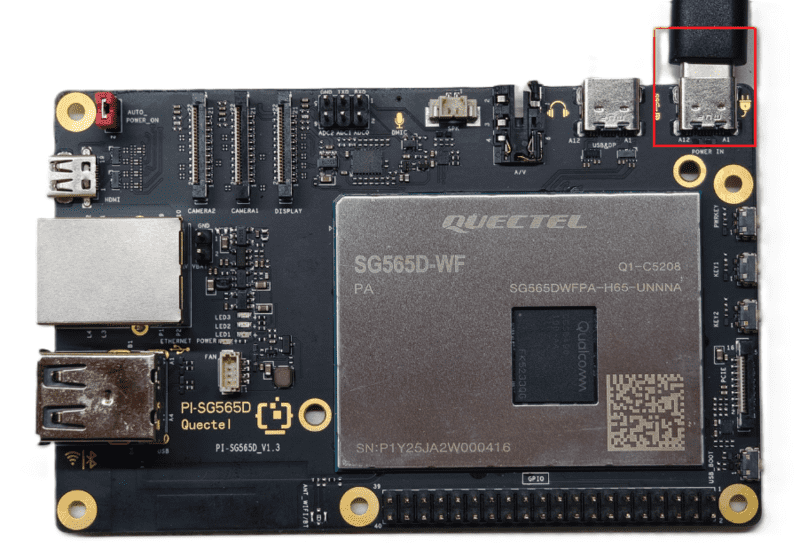
电源连接
将充电器的USB Type-C口接入智能主控板的电源口(标注 POWER IN),另一端接入电源。
项目实现
安装前置
确认网络连接正常后,打开终端并输入以下命令:
sudo apt update && sudo apt install -y v4l-utils python3-pip python3-venv
上述命令会更新软件源并安装系统前置依赖及工具包,包括:
v4l-utils:提供 v4l2-ctl 等摄像头工具,用于读取和设置摄像头参数;
python3-pip:Python包管理器,用于安装项目依赖;
python3-venv:Python虚拟环境。
获取代码
点击 下载代码,然后将代码解压到智能主控板上。
安装Python依赖
cd <项目目录>
# 创建名为venv的Python虚拟环境
python3 -m venv venv
# 激活已创建的虚拟环境
source venv/bin/activate
# 在虚拟环境中安装依赖
pip install -r requirements.txt
依赖包说明:
PySide6:Qt6的Python绑定,用于构建图形用户界面;
opencv-python:OpenCV图像处理库,用于摄像头采集、图像处理和立体视觉计算;
numpy:数值计算库,用于矩阵运算和标定参数处理。
采集标定图像
运行标定图像采集工具:
python3 tools/capture_calib_images.py
程序会自动检测双目摄像头并显示预览画面,按以下提示操作:
将棋盘格标定板放置在摄像头前方的不同位置,并变换不同角度。
外接键盘按 S 键保存当前图像对(建议采集15~20对)。
外接键盘按 Q 键退出采集程序。
生成标定参数
采集完成后,运行标定参数生成工具,方格默认尺寸9 mm,可在 tools 下的脚本文件中找到 SQUARE_SIZE 参数进行修改:
python3 tools/generate_calib_params.py
程序会自动读取标定图像并计算双目标定参数,生成 tools/stereo_calib_params.npz 文件。
运行测距应用
完成标定后,运行主程序:
cd src
python3 main.py
程序启动后将显示图形界面,提供以下功能:
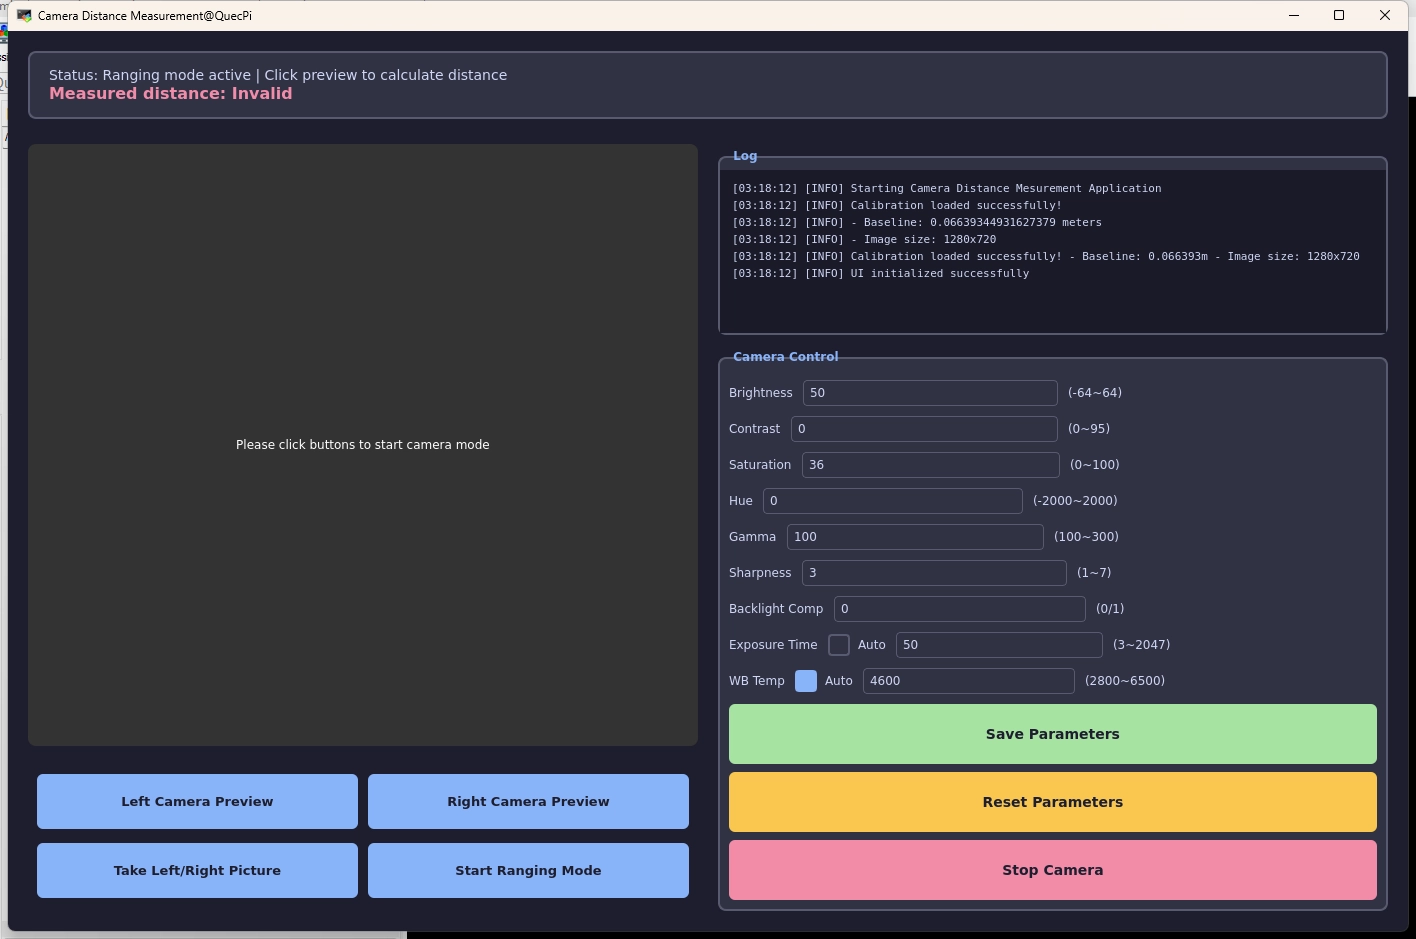
功能按钮说明
按钮 |
功能说明 |
|---|---|
Left Camera Preview |
单独预览左摄像头画面 |
Right Camera Preview |
单独预览右摄像头画面 |
Take Left/Right Picture |
双目拍照,用于左右两侧画面对比 |
Start Ranging Mode |
进入测距模式,点击预览画面即可测量目标距离 |
Save Parameters |
保存参数(不同相机参数可能不同,需要自行修改) |
Reset Parameters |
重置参数(不同相机参数可能不同,需要自行修改) |
Stop Camera |
停止采集/ 关闭摄像头 |
日志显示区域
右侧上方区域可输出应用运行过程中的日志信息。
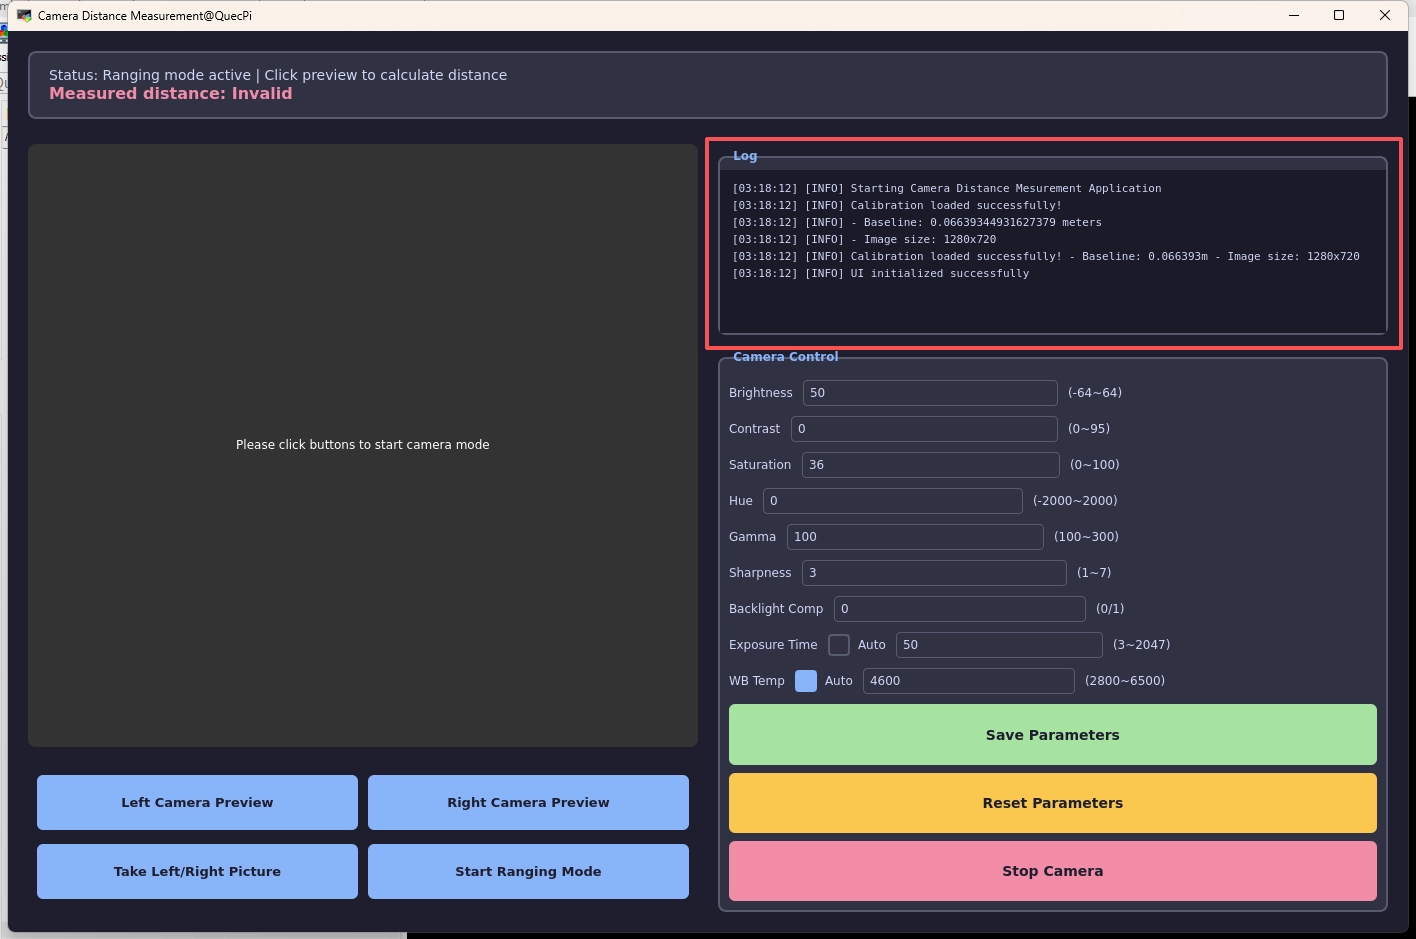
摄像头参数调节
程序右侧提供摄像头参数调节面板,可调节以下参数(范围可根据具体摄像头的可调参数设置):
参数 |
说明 |
范围 |
|---|---|---|
Brightness |
亮度 |
-64~64 |
Contrast |
对比度 |
0~95 |
Saturation |
饱和度 |
0~100 |
Hue |
色调 |
-2000~2000 |
Gamma |
伽马值 |
100~300 |
Sharpness |
锐度 |
1~7 |
Backlight Comp |
背光补偿 |
0 / 1 |
Exposure Time |
曝光时间 |
3~2047 |
WB Temp |
白平衡色温 |
2800~6500 |
Auto |
自动曝光,调整白平衡等 |
-- |
进行测距
点击 Start Ranging Mode 进入测距模式。
在预览画面上点击目标位置。
等待顶部提示栏显示距离计算结果。
若出现 invalid 字样,可在右侧log区域查看具体原因,可能是点击区域纹理不清晰导致。
应用演示
注意事项及常见问题
标定图像采集注意事项
图像质量
要求:
清晰度:确保棋盘格在左右两个摄像头画面中完全可见,避免运动模糊。
光照条件:避免强光直射和严重阴影,保证均匀光照。
避免反光:若使用手机屏幕显示棋盘格,注意避免屏幕反光导致角点检测失败。
采集策略:
不同距离:在距摄像头0.3~2 m的范围内变化距离。
不同角度:左右倾斜±30°,上下倾斜±20°,旋转±15°。
不同位置:棋盘格应覆盖画面的左上、右上、左下、右下、中心等不同区域。
数量建议:至少15对有效图像,建议20对以上以提高标定精度。
注意事项:
内角点数量:CHESSBOARD_SIZE 表示内角点数量,不是方格数量。例如9×6的内角点对应10×7的方格。
物理尺寸准确性:SQUARE_SIZE 必须与实际方格边长一致,它直接影响基线距离和测距精度。
打印建议:
打印纸质棋盘格时,确保平整无皱褶。
使用手机屏幕显示时,注意屏幕尺寸测量准确。
推荐方格边长:20~30 mm。
提高精度的方法:
增加标定图像数量(建议20对以上)。
确保图像覆盖更多角度和位置。
提高图像清晰度,避免模糊。
检查棋盘格物理尺寸设置是否正确。
验证要点:
基线距离(Baseline):标定输出的Baseline应与双目摄像头的实际物理间距接近。
重投影误差(RMS):立体标定的重投影均方根误差应≤ 0.5像素,优质标定< 0.3像素;若明显偏大,说明标定发散、结果不可用,需重新标定。
焦距一致性:左右摄像头的焦距应相近,差异过大说明标定存在问题。
畸变系数:dist_l 和 dist_r 数值应在合理范围内(通常绝对值< 1)。
双目测距过程注意事项
测距原理与公式
# 测距公式:Z = (f × B) / d
# 其中:
# - f: 焦距(像素)
# - B: 基线距离(米)
# - d: 视差(像素)
distance = (f * self._baseline) / disparity
影响测距精度的关键因素:
视差计算准确性:受立体匹配算法和图像质量影响。
标定参数准确性:即基线距离和焦距参数的准确性。
目标点特征:目标点的纹理丰富程度影响视差计算。
SGBM立体匹配参数调优
stereo = cv2.StereoSGBM_create(
    minDisparity=0,               # 最小视差
    numDisparities=16*12,         # 视差搜索范围(必须是16的倍数)
    blockSize=11,                 # 匹配块大小(奇数,3-21)
    P1=8*3*11*11,                 # 视差平滑惩罚项1
    P2=32*3*11*11,                # 视差平滑惩罚项2
    disp12MaxDiff=1,              # 左右一致性检查最大差异
    uniquenessRatio=10,           # 唯一性比率
    speckleWindowSize=100,        # 散斑过滤窗口大小
    speckleRange=32,              # 散斑过滤范围
    mode=cv2.STEREO_SGBM_MODE_HH  # 高精度模式
)
参数调优建议:
参数 |
调优原则 |
影响 |
|---|---|---|
numDisparities |
根据最近测距距离调整,值越大计算越慢 |
影响最近测距距离 |
blockSize |
纹理少时增大,纹理丰富时减小 |
影响匹配精度和速度 |
P1/P2 |
P2应大于P1,通常P2=4×P1 |
影响视差图平滑度 |
uniquenessRatio |
值越大匹配越严格 |
减少误匹配 |
speckleWindowSize |
去除视差图噪点 |
值越大去噪效果越强 |
speckleRange |
与speckleWindowSize配合,控制散斑判定阈值 |
WindowSize越大、Range越小时,散斑过滤越强 |
测距精度影响因素
有效测距范围
# 有效测距范围由最近盲区Z_min与最远有效距离Z_max共同决定
# 视差在降采样图像上计算后再放大回原分辨率(RANGE_DOWNSAMPLE=2),
# 因此原图尺度上的最大视差 = numDisparities × RANGE_DOWNSAMPLE
max_disparity = NUM_DISPARITIES * RANGE_DOWNSAMPLE   # 128 × 2 = 256
min_distance = (f * baseline) / max_disparity        # 最近测距距离(Z_min)
max_distance = (f * baseline) / MIN_RESOLVABLE_DISP  # 最远有效距离(Z_max)
示例计算:
焦距f = 695像素。
基线B = 0.060米(本套件标配约60 mm)。
原图尺度最大视差 = 256。
最近测距距离Z_min =(695 × 0.060)/ 256 ≈ 0.16 米。
最远有效距离Z_max =(f × B)/ d_min,其中d_min为最小可分辨视差。取d_min ≈ 1像素时Z_max ≈ 41.7米(理论上限);实际受亚像素噪声影响,工程可用最远距离约5~8米。
视差有效性过滤
kernel = 9   # 9×9邻域
for dy in range(-kernel//2, kernel//2 + 1):
    for dx in range(-kernel//2, kernel//2 + 1):
        x = raw_point[0] + dx
        y = raw_point[1] + dy
        # 边界裁剪,防止越界
        if 0 <= x < disparity_map.shape[1] and 0 <= y < disparity_map.shape[0]:
            d = disparity_map[y, x]
            if d > 0.5:      # 过滤弱视差噪声
                disparity += d
                valid_count += 1
注意事项:
视差值过小(< 0.5)通常表示无效匹配。
采用5×5邻域平均以减少噪声影响。
有效点数过少时应提示用户重新点击。
距离合理性检查
# 对计算结果进行合理性验证
# 有效距离范围:近端受最大视差限制(Z_min ≈ 0.18 m),远端视差趋于亚像素、误差急剧放大
MIN_VALID_Z = 0.2   # 米
MAX_VALID_Z = 5.0   # 米

z_3d = point_3d[2]
if MIN_VALID_Z < z_3d < MAX_VALID_Z:
    distance = z_3d
else:
    # z_3d 异常时视差必然无效,直接判定测距失败,与 UI 的 Invalid 状态闭环
    distance = 0.0   # UI 显示 Measured distance: Invalid
测距误差来源:
标定误差:基线距离和焦距参数不准确。
视差误差:立体匹配算法精度限制。
图像质量:光照、模糊、纹理不足。
距离因素:距离越远,视差越小,相对误差越大。
常见问题及解决方案
标定相关问题
角点检测失败率高
现象:
Warning: Skip 5th pair - chessboard not detected in left image
Valid image pairs for calibration: 8 (need ≥15)
解决方案:
改善光照条件,避免阴影和反光。
确保棋盘格完全在画面内。
增加图像对比度。
缩短拍摄距离,让标定板占画面1/3 ~ 1/2以上面积。
使用更清晰的棋盘格图像源。
基线距离异常
现象:
Baseline Length: 0.1234 meters
解决方案:
重新测量方格实际物理尺寸。
检查 SQUARE_SIZE 参数设置。
确保棋盘格平面平整。
重新进行标定。
测距相关问题
测距结果为0或Invalid
现象:
# 日志区域显示
Error: Ranging failed - No valid disparity points
原因分析:
点击区域纹理不足或重复纹理。
点击区域过远或过近。
图像质量差(模糊、光照不足)。
未加载标定参数。
解决方案:
# 检查标定参数是否加载
if not self._is_calibrated:
    LogManager.append_log("Warning: No calibration loaded!")
确保已加载标定参数文件。
点选纹理丰富的区域或物体边缘,避免大面积弱纹理(如白墙)。
改善光照条件,避免反光、阴影与运动模糊。
增大 blockSize(扩大特征匹配块)或适当降低 uniquenessRatio(放宽匹配严苛度)。
确认目标在有效测距范围内(过近或过远都会导致视差不可解算)。
测距精度低、误差大
现象:
实际距离1米,测量结果0.8米或1.2米。
解决方案:
检查标定质量:立体标定的重投影RMS应≤ 0.5像素(优质标定< 0.3像素);若偏大说明标定发散,应重新标定。
优化SGBM参数:根据测距范围调整 numDisparities 和 blockSize。
改善图像质量:
# 增强对比度(左右目必须同步处理)
clahe = cv2.createCLAHE(clipLimit=4.0, tileGridSize=(8, 8))
gray_left = clahe.apply(gray_left)
gray_right = clahe.apply(gray_right)
视差图质量差
现象:
视差图充满噪点,无法识别物体轮廓。
解决方案:
调整预处理参数:
# 增强对比度
clahe = cv2.createCLAHE(clipLimit=6.0, tileGridSize=(8, 8))

# 增强降噪(左右目同步,3×3 轻量滤波,避免过度平滑边缘)
gray_left = cv2.GaussianBlur(gray_left, (3, 3), 0)
gray_right = cv2.GaussianBlur(gray_right, (3, 3), 0)
gray_left = cv2.medianBlur(gray_left, 3)
gray_right = cv2.medianBlur(gray_right, 3)
调整SGBM参数:
stereo = cv2.StereoSGBM_create(
    minDisparity=0,                 # 最小视差
    numDisparities=128,             # 视差搜索范围(必须是16的倍数)
    blockSize=11,                   # 匹配块大小(奇数,3-21)
    P1=8*3*11*11,                   # 视差平滑惩罚项 1
    P2=32*3*11*11,                  # 视差平滑惩罚项 2
    disp12MaxDiff=2,                # 左右一致性检查最大差异
    uniquenessRatio=5,              # 唯一性比率
    speckleWindowSize=100,          # 散斑过滤窗口大小
    speckleRange=32,                # 散斑过滤范围
    mode=cv2.STEREO_SGBM_MODE_SGBM  # 速度优先
)
检查标定参数:重新标定以获得更好的校正效果。
技术支持与贡献
如在使用过程中遇到问题,欢迎在 移远通信官方论坛 提交技术咨询,我们的技术支持团队将及时为您解答。
项目开源地址:https://github.com/Quectel-Pi/demo-camera-distance-measurement。
欢迎提交Issue反馈问题或Pull Request贡献代码改进!