舵机控制
Copyright © Quectel Wireless Solutions Co., Ltd. 2026. All rights reserved.
本项目是一个基于Quectel Pi M2智能主控板实现的二自由度舵机云台控制示例。
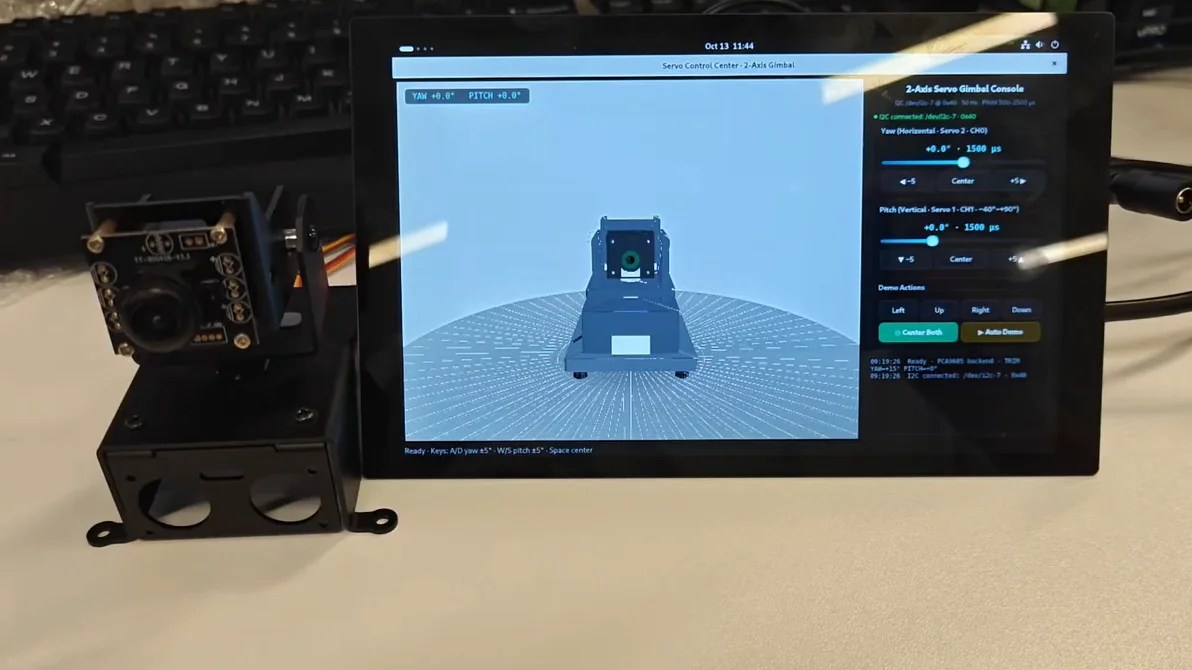
系统通过PCA9685舵机驱动板驱动二维云台上的两只LFD-01舵机,结合图形界面实现滑块、按钮、快捷键与自动演示等多种操控方式,左侧3D视图与实物同步转动,完整展示"UI角度指令 → PWM脉宽 → 舵机实际姿态"的控制链路。
开发资源汇总
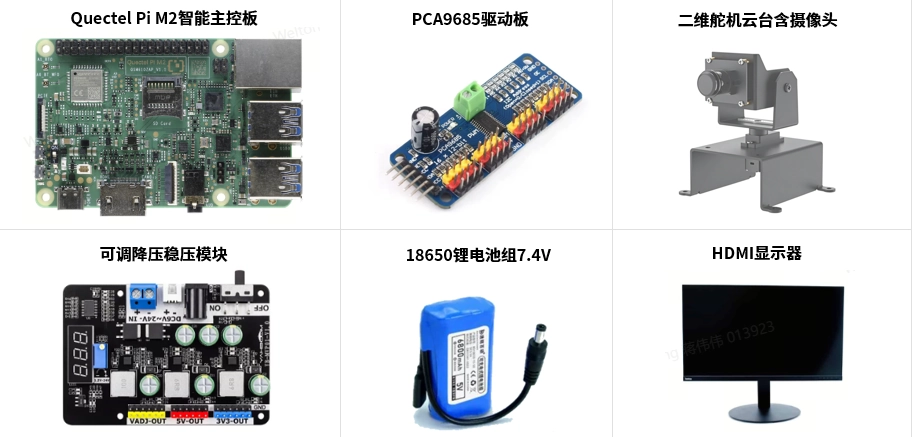
开发配件清单
|
|
|
|---|---|---|
配件名称 |
数量 |
规格参数 |
Quectel Pi M2智能主控板 |
1块 |
- |
PCA9685舵机驱动板 |
1块 |
|
二维舵机云台(含摄像头) |
1个 |
|
双路降压稳压模块 |
1个 |
|
18650电池盒(2S) |
1个 |
|
显示屏(可选) |
1个 |
有HDMI显示器也可 |
杜邦线/万用表/螺丝刀 |
若干 |
- |
配件实物参考
快速上手
开发准备
Quectel Pi M2 智能主控板出厂默认搭载 Debian 13 系统镜像,因此无需再次烧录镜像,仅需按照如下步骤操作即可。
硬件连接
完成以下所有硬件连接操作,序号与接口示意图保持一致:
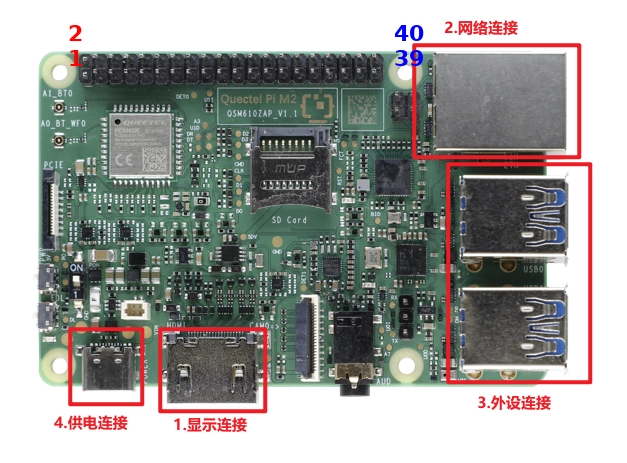
信号连接:将PCA9685驱动板与 Quectel Pi M2 40pin排针按如下对应关系连接——
Pin1(3.3V)→VCC、Pin9(GND)→GND、Pin27(SDA)→SDA、Pin28(SCL)→SCL(即 /dev/i2c-7)。
动力连接:电池盒正负极接入稳压模块IN端(建议串电源开关/保险);稳压模块 固定5V输出口 接入 Pin2/Pin4 给主控板回灌供电(也可使用Type-C给开发板供电,但是注意两者不能同时供电);稳压模块 自定义口调至5.0~5.5V 后接入PCA9685**V+**端子给舵机提供动力电。
共地连接:将稳压模块GND与 Quectel Pi M2 的 Pin9、PCA9685的GND连接至同一节点——共地是I2C通信正常的前提,务必接好。
舵机连接:舵机2(偏航YAW)信号线接PCA9685 CH0,舵机1(俯仰PITCH)信号线接 CH1;两只舵机电源线并联接入V+/GND排针。注意LFD-01线序 棕/红/橙=GND/5V/信号,接反会烧毁舵机。
供电连接:最后开启电池开关即可——稳压模块同时为主控板与舵机供电;程序启动后会自动下发"校正后的归中位置",云台上电即居中,无需再分两步先后上电。
Note:tips
连接完成后可用 i2cdetect -y 7 验证,输出显示 0x40 即代表PCA9685通信正常。VCC(逻辑电,数mA)与V+(动力电,≥1A)务必分离供电,不可混接。
项目实现
获取代码
在智能主控板上打开终端,使用git克隆项目代码。
sudo apt update
sudo apt install -y git
git clone https://github.com/Quectel-Pi/demo-servo-gimbal-control.git
执行完成后,当前目录下应生成demo-servo-gimbal-control文件夹。
安装依赖
进入工程目录,创建隔离环境并安装Python依赖。
cd demo-servo-gimbal-control
python3 -m venv .venv
.venv/bin/pip install -r requirements.txt
运行程序
python3 run_gimbal.py
run_gimbal.py 会自动定位工程内的隔离环境并补全显示授权,随后启动程序;若程序正常启动,会弹出 Servo Control Center 窗口,左侧为3D实物视图,右侧为控制面板。
操控方式
左侧 3D 视图 + 右侧控制面板,拖动滑块/快捷键/演示时 3D 与实物 同步平滑转动;状态灯绿色
I2C connected: /dev/i2c-7 · 0x40为实机在线,琥珀色Simulation mode为仿真。
|
|
|---|---|
操控方式 |
控制功能 |
拖动Yaw滑块 |
偏航角度调节 |
拖动Pitch滑块 |
俯仰角度调节 |
|
偏航步进/归中 |
|
俯仰步进/归中 |
键盘 |
偏航±5° |
键盘 |
俯仰±5° |
键盘 |
双轴归中 |
|
一键预设姿态 |
|
自动演示(3周期扫掠) |
应用演示
常见问题及解决方案
程序显示Simulation mode
现象:
Simulation mode (no PCA9685 on /dev/i2c-7)
解决方案:
检查PCA9685供电是否正常:V+端子应量到5.0~5.5V电压。
使用命令确认总线与芯片是否在位:
ls /dev/i2c-7
i2cdetect -y 7
确认SDA/SCL是否接反、共地是否接好(稳压模块GND↔Pin9)。
检查
smbus2是否已安装,必要时重新执行依赖安装步骤。
舵机有电(卡紧)但完全不动
现象:
i2cdetect -y 7 能看到0x40,舵机有阻力但完全不转动
解决方案:
该现象通常是PCA9685芯片进入SLEEP休眠所致,本程序已内置 唤醒强制清SLEEP位 + 每秒保醒自愈 机制,升级到当前版本并重启程序即可自愈。
若重启后仍不动,检查板上 OE 引脚是否接地(悬空/接高电平会禁用全部输出)。
舵机转动时抖动/异响
现象:
云台运动过程中舵机出现抖动或异响。
解决方案:
多为稳压模块纹波偏大或电压跌落引起,可在V+/GND端并接1000µF电解电容。
确认自定义口输出电压处于5.0~5.5V区间,避免低于4.5V或长期高于6V。
舵机只有一侧转动
现象:
偏航或俯仰只有其中一轴响应。
解决方案:
检查对应CH通道信号线连接(CH0=偏航、CH1=俯仰)。
检查该舵机电源线是否接好,可用万用表测量V+/GND电压。
技术支持与贡献
如在使用过程中遇到问题,欢迎在 移远官方论坛 提交技术咨询,我们的技术支持团队将及时为您解答。
项目开源地址: https://github.com/Quectel-Pi/demo-servo-gimbal-control
欢迎提交Issue反馈问题或Pull Request贡献代码改进!