YOLO板端部署目标检测
Copyright © Quectel Wireless Solutions Co., Ltd. 2026. All rights reserved.
YOLO 是什么
YOLO(You Only Look Once,只看一眼)是一种基于深度卷积神经网络(CNN)的 实时目标检测算法,2016 年由 Joseph Redmon 等人提出,开创了"单阶段(one-stage)"目标检测的先河。
传统目标检测算法(如 R-CNN 系列)分两步:先"找候选区域",再"对每个区域分类",速度慢。而 YOLO 的核心思想是:把整张图片一次性送入网络,在 一次前向推理 中同时输出:
图像中每个目标的 类别(如 person、bus、car…)
每个目标的 边框位置(bounding box)
每个目标属于该类别的 置信度(confidence)
准备工作
硬件
Quectel PI M2 开发板(RK3576,板载 6 TOPS NPU)
USB 数据线连接 PC(ADB 调试)
板载资源(无需额外下载)
M2 板 Debian 系统已预置以下资源,开箱即用:
资源 |
路径 |
|---|---|
NPU 推理运行时 |
/usr/lib/librknnrt.so(v2.3.2) |
YOLOv5 检测程序 |
/usr/bin/rknn_yolov5_demo |
YOLOv5s 模型(COCO 80 类) |
/usr/share/model/yolov5/RK3576/yolov5s-640-640.rknn |
类别标签文件 |
/usr/share/model/yolov5/model/coco_80_labels_list.txt |
测试图片 |
/usr/share/model/yolov5/model/bus.jpg |
连接开发板
adb devices # 确认设备已连接(显示 device 状态)
单张图片检测(一步一步来)
第 1 步:准备测试图片
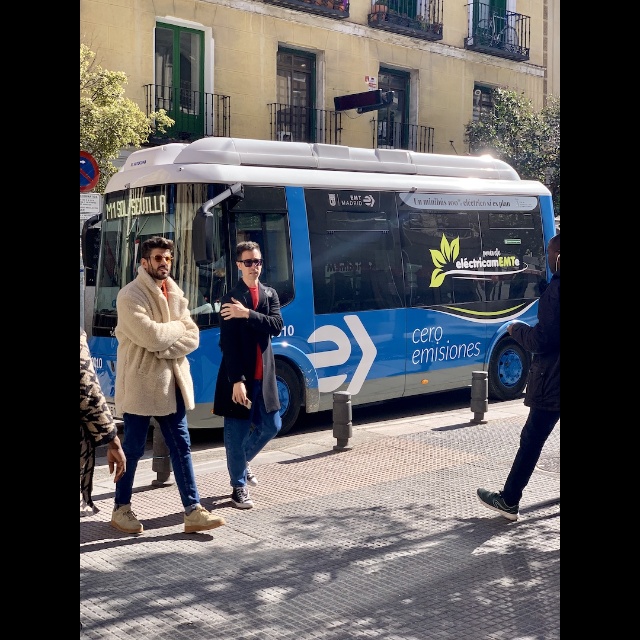
板载已有一张 COCO 标准测试图 bus.jpg(公交车+行人场景):
adb shell "ls /usr/share/model/yolov5/model/bus.jpg"
第 2 步:执行检测
# 进入模型目录(demo 需要在此目录找到 model/coco_80_labels_list.txt)
adb shell "cd /usr/share/model/yolov5 && rknn_yolov5_demo \
  /usr/share/model/yolov5/RK3576/yolov5s-640-640.rknn \
  model/bus.jpg resize /tmp/bus_detected.jpg"
参数说明:
参数 |
说明 |
|---|---|
第 1 个 |
RKNN 模型路径 |
第 2 个 |
输入图片路径 |
第 3 个 |
缩放方式: |
第 4 个 |
输出图片路径 |
第 3 步:查看结果
adb shell "ls -la /tmp/bus_detected.jpg"        # 确认检测结果文件生成
adb pull /tmp/bus_detected.jpg ./               # 拉回 PC 查看
运行输出
post process config: box_conf_threshold = 0.25, nms_threshold = 0.45
sdk version: 2.3.2 (429f97ae6b@2025-04-09T09:09:27) driver version: 0.9.8
model input height=640, width=640, channel=3
Read model/bus.jpg ...
once run use 24.300000 ms
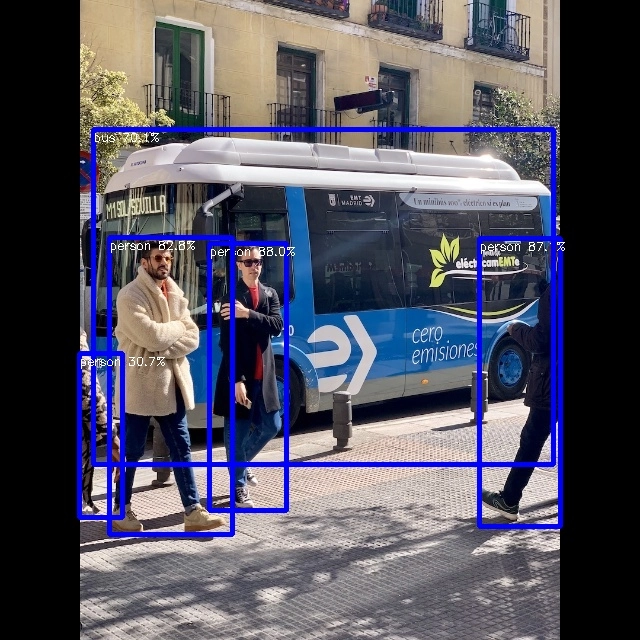
person @ (209 243 286 510) 0.879723
person @ (479 238 560 526) 0.870588
person @ (109 237 232 534) 0.828112
bus @ (93 129 553 464) 0.700761
person @ (79 353 122 517) 0.307297
save detect result to /tmp/bus_detected.jpg
loop count = 10 , average run  19.313700 ms
可以看到:识别出 4 个 person 和 1 个 bus,单帧推理约 19ms(约 50 FPS)。
检测效果
测试原图:
NPU 检测结果(蓝框标注目标位置与类别):
检测自己的图片
# 1. 把图片推送到板子
adb push my_photo.jpg /tmp/

# 2. 执行检测(注意要在模型目录运行)
adb shell "cd /usr/share/model/yolov5 && rknn_yolov5_demo \
  /usr/share/model/yolov5/RK3576/yolov5s-640-640.rknn \
  /tmp/my_photo.jpg resize /tmp/my_photo_detected.jpg"

# 3. 拉回结果查看
adb pull /tmp/my_photo_detected.jpg ./
提示:若图片不是 640x640,demo 会自动缩放;
resize会拉伸变形,letterbox保持宽高比(推荐)。
视频检测
视频检测流程:视频解码 → 每帧 NPU 推理 → 画框后实时送显。板端由 MPP 硬解 + NPU 逐帧推理,检测画面直接输出到屏幕,无需抽帧落盘。
前置条件
板端 Debian 系统已进入 GNOME 桌面(Wayland 会话已登录)——检测画面显示在屏幕上
主机已安装 adb,
adb devices可看到设备已获取本 SDK 源码(含 external/rknpu2 与 buildroot 输出,用于编译 demo 与取运行库)
第 1 步:交叉编译实时检测 demo(主机)
# SDK 指 SDK 根目录
export SDK=/path/to/RK3576_Linux6.1_SDK
cd $SDK/external/rknpu2/examples/rknn_yolov5_demo

# 1) 指定交叉工具链与 buildroot sysroot(提供 gstreamer 头文件)
export GCC_COMPILER=$SDK/prebuilts/gcc/linux-x86/aarch64/gcc-arm-10.3-2021.07-x86_64-aarch64-none-linux-gnu/bin/aarch64-none-linux-gnu
export PKG_CONFIG_PATH=$SDK/buildroot/output/rockchip_rk3576/host/aarch64-buildroot-linux-gnu/sysroot/usr/lib/pkgconfig
export PKG_CONFIG_SYSROOT_DIR=$SDK/buildroot/output/rockchip_rk3576/host/aarch64-buildroot-linux-gnu/sysroot

# 2) 编译并安装到 install/(带 --display 实时显示的 video demo)
bash build-linux.sh -t rk3576 -a aarch64

# 3) 产物目录 install/rknn_yolov5_demo_Linux/
#      rknn_yolov5_video_demo    实时检测 demo(本流程使用)
#      lib/                      板端运行库:librknnrt.so / librga.so / librockchip_mpp.so / libmk_api.so
#      model/RK3576/yolov5s-640-640.rknn + model/coco_80_labels_list.txt
第 2 步:部署到板端
cd $SDK/external/rknpu2/examples/rknn_yolov5_demo/install/rknn_yolov5_demo_Linux

adb shell "mkdir -p /data/local/tmp/yolo/lib /data/local/tmp/yolo/model /data/local/tmp/yolo/videos"
adb push rknn_yolov5_video_demo /data/local/tmp/yolo/
adb push lib/. /data/local/tmp/yolo/lib/
adb push model/coco_80_labels_list.txt model/RK3576/yolov5s-640-640.rknn /data/local/tmp/yolo/model/
adb shell "chmod +x /data/local/tmp/yolo/rknn_yolov5_video_demo"
第 3 步:准备视频(转 h264 裸流)
# demo 只吃 h264 裸流,先用板端 gstreamer 转码(此步不要设 LD_LIBRARY_PATH)
adb push my_video.mp4 /data/local/tmp/yolo/videos/
adb shell "cd /data/local/tmp/yolo/videos && gst-launch-1.0 filesrc location=my_video.mp4 ! qtdemux ! h264parse ! video/x-h264,stream-format=byte-stream ! filesink location=my_video.h264"
第 4 步:运行实时检测
# 自动探测当前图形会话的 Wayland socket(不写死用户名 / UID)
adb shell 'cd /data/local/tmp/yolo && \
  export LD_LIBRARY_PATH=$PWD/lib && \
  export XDG_RUNTIME_DIR=$(dirname $(ls /run/user/*/wayland-* | head -1)) \
         WAYLAND_DISPLAY=$(basename $(ls /run/user/*/wayland-* | head -1)) && \
  ./rknn_yolov5_video_demo model/yolov5s-640-640.rknn videos/my_video.h264 264 --display'
参数说明:第 1 个为 RKNN 模型路径,第 2 个为 h264 视频,
264表示 h264 编码,--display实时送显(--noshow关闭显示、--save另存 out.h264)。检测画面即屏幕实际显示(红框 + 类别名)。需要循环播放时可把命令包在while true; do ... ; done中。若屏幕不出画面,追加export GST_PLUGIN_PATH=/usr/lib/aarch64-linux-gnu/gstreamer-1.0再试。
检测效果视频
板端实时检测演示视频(本视频录制自板端实际运行:YOLOv5s NPU 逐帧推理 + 屏幕实时显示,源视频 combined_qbox.mp4,1280x720):
常见问题
问题 |
原因 |
解决 |
|---|---|---|
Segmentation fault |
工作目录不对,找不到 ./model/coco_80_labels_list.txt |
先 |
检测不到目标 |
置信度阈值过高 |
修改 postprocess.h 中 BOX_THRESH(默认 0.25) |
误检(如猴子识别成 bird) |
COCO 数据集无 monkey 类 |
换自定义模型或调阈值 |
推理慢 |
NPU 未定频 |
设置 NPU 最高频率 950MHz(见 NPU 使用指南) |
换模型
如需换其他 YOLO 模型(如自定义训练的模型):
用 rknn-toolkit2 将模型转换为 RK3576 版 .rknn(见 [NPU使用指南] 模型转换章节)
替换模型文件与 labels 文件
重新运行检测命令
模型转换详细流程见「NPU使用指南」文档。