YOLO板端部署目标检测
Copyright © Quectel Wireless Solutions Co., Ltd. 2026. All rights reserved.
YOLO 是什么
YOLO(You Only Look Once,只看一眼)是一种基于深度卷积神经网络(CNN)的 实时目标检测算法,2016 年由 Joseph Redmon 等人提出,开创了"单阶段(one-stage)"目标检测的先河。
传统目标检测算法(如 R-CNN 系列)分两步:先"找候选区域",再"对每个区域分类",速度慢。而 YOLO 的核心思想是:把整张图片一次性送入网络,在 一次前向推理 中同时输出:
图像中每个目标的 类别(如 person、bus、car…)
每个目标的 边框位置(bounding box)
每个目标属于该类别的 置信度(confidence)
准备工作
硬件
Quectel PI M2 开发板(RK3576,板载 6 TOPS NPU)
USB 数据线连接 PC(ADB 调试)
板载资源(无需额外下载)
M2 板 Debian 系统已预置以下资源,开箱即用:
资源 |
路径 |
|---|---|
NPU 推理运行时 |
/usr/lib/librknnrt.so(v2.3.2) |
YOLOv5 检测程序 |
/usr/bin/rknn_yolov5_demo |
YOLOv5s 模型(COCO 80 类) |
/usr/share/model/yolov5/RK3576/yolov5s-640-640.rknn |
类别标签文件 |
/usr/share/model/yolov5/model/coco_80_labels_list.txt |
测试图片 |
/usr/share/model/yolov5/model/bus.jpg |
连接开发板
adb devices # 确认设备已连接(显示 device 状态)
单张图片检测(一步一步来)
第 1 步:准备测试图片
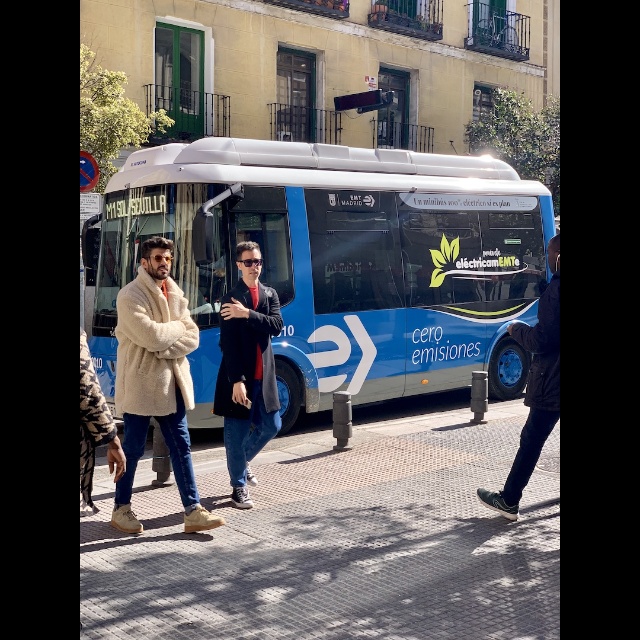
板载已有一张 COCO 标准测试图 bus.jpg(公交车+行人场景):
adb shell "ls /usr/share/model/yolov5/model/bus.jpg"
第 2 步:执行检测
# 进入模型目录(demo 需要在此目录找到 model/coco_80_labels_list.txt)
adb shell "cd /usr/share/model/yolov5 && rknn_yolov5_demo \
  /usr/share/model/yolov5/RK3576/yolov5s-640-640.rknn \
  model/bus.jpg resize /tmp/bus_detected.jpg"
参数说明:
参数 |
说明 |
|---|---|
第 1 个 |
RKNN 模型路径 |
第 2 个 |
输入图片路径 |
第 3 个 |
缩放方式: |
第 4 个 |
输出图片路径 |
第 3 步:查看结果
adb shell "ls -la /tmp/bus_detected.jpg"        # 确认检测结果文件生成
adb pull /tmp/bus_detected.jpg ./               # 拉回 PC 查看
运行输出
post process config: box_conf_threshold = 0.25, nms_threshold = 0.45
sdk version: 2.3.2 (429f97ae6b@2025-04-09T09:09:27) driver version: 0.9.8
model input height=640, width=640, channel=3
Read model/bus.jpg ...
once run use 24.300000 ms
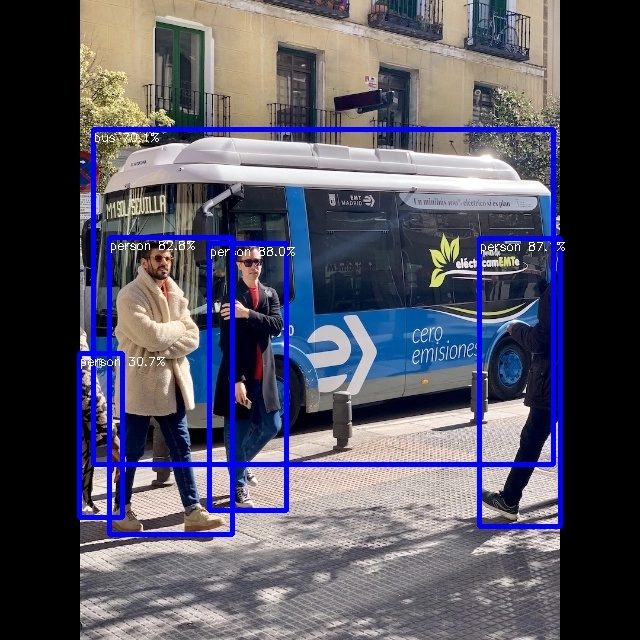
person @ (209 243 286 510) 0.879723
person @ (479 238 560 526) 0.870588
person @ (109 237 232 534) 0.828112
bus @ (93 129 553 464) 0.700761
person @ (79 353 122 517) 0.307297
save detect result to /tmp/bus_detected.jpg
loop count = 10 , average run  19.313700 ms
可以看到:识别出 4 个 person 和 1 个 bus,单帧推理约 19ms(约 50 FPS)。
检测效果
测试原图:
NPU 检测结果(蓝框标注目标位置与类别):
检测自己的图片
# 1. 把图片推送到板子
adb push my_photo.jpg /tmp/

# 2. 执行检测(注意要在模型目录运行)
adb shell "cd /usr/share/model/yolov5 && rknn_yolov5_demo \
  /usr/share/model/yolov5/RK3576/yolov5s-640-640.rknn \
  /tmp/my_photo.jpg resize /tmp/my_photo_detected.jpg"

# 3. 拉回结果查看
adb pull /tmp/my_photo_detected.jpg ./
提示:若图片不是 640x640,demo 会自动缩放;
resize会拉伸变形,letterbox保持宽高比(推荐)。
视频检测
视频检测流程:视频抽帧 → 每帧 NPU 推理 → 合成带检测框的视频。
环境准备(宿主机)
# PC 端需要 ffmpeg 做抽帧与合成
sudo apt install ffmpeg
操作步骤
# 1. 推送视频到板子
adb push video.mp4 /tmp/input.mp4

# 2. 板端抽帧(用 MPP 硬解,速度极快)
adb shell "mkdir -p /tmp/frames && cd /tmp/frames && \
  gst-launch-1.0 filesrc location=/tmp/input.mp4 ! qtdemux ! h264parse ! \
  mppvideodec ! videoconvert ! video/x-raw,format=RGB ! \
  jpegenc ! multifilesink location=frame_%06d.jpg"

# 3. 板端逐帧 NPU 检测
#    对每帧执行 rknn_yolov5_demo,生成带框帧(可写脚本循环)

# 4. 拉回带框帧,宿主机合成视频(25fps)
cat frame_*.jpg | ffmpeg -f image2pipe -framerate 25 -i - -c:v libx264 \
  -pix_fmt yuv420p det_video.mp4
完整的一键脚本可参考 SDK 内
external/quectel-app/rknn-detect/目录(deploy.sh / batch_detect.sh)。
检测效果视频
板端实时检测演示视频(YOLOv5s NPU 检测 + 屏幕播放):
常见问题
问题 |
原因 |
解决 |
|---|---|---|
Segmentation fault |
工作目录不对,找不到 ./model/coco_80_labels_list.txt |
先 |
检测不到目标 |
置信度阈值过高 |
修改 postprocess.h 中 BOX_THRESH(默认 0.25) |
误检(如猴子识别成 bird) |
COCO 数据集无 monkey 类 |
换自定义模型或调阈值 |
推理慢 |
NPU 未定频 |
设置 NPU 最高频率 950MHz(见 NPU 使用指南) |
换模型
如需换其他 YOLO 模型(如自定义训练的模型):
用 rknn-toolkit2 将模型转换为 RK3576 版 .rknn(见 [NPU使用指南] 模型转换章节)
替换模型文件与 labels 文件
重新运行检测命令
模型转换详细流程见「NPU使用指南」文档。