AI聊天机器人
Copyright © Quectel Wireless Solutions Co., Ltd. 2026. All rights reserved.
AI聊天机器人方案是一个基于UniRTOS与Coze平台构建的智能语音交互与端侧工具调用方案。
本项目以UniRTOS作为端侧运行基础,结合Coze平台完成模型对话与云端能力接入,在移远EG800Z模块上实现按键交互、语音对话、模型问答、端侧工具调用及音频链路处理。系统支持通过按键和语音两种方式发起模型对话,并可在对话过程中调用端侧工具,例如控制LED打开/关闭、打印端侧日志等;同时支持灵活扩展,用户可自行添加端侧或云端工具调用、更改音频编码等。依托API接口丰富的UniRTOS,方案具备良好的跨模组适配能力,便于在不同移远模组上运行,适用于智能语音助手、AI交互终端、端侧工具控制及移远模组快速集成等场景。
该项目重点展示UniRTOS与Coze平台在语音交互、模型对话、端侧工具调用、跨移远模组部署和功能扩展方面的能力,可作为AI聊天机器人、智能语音终端和端云协同交互系统的参考示例。
开发资源
资源名称 |
数量 |
简要描述 |
获取方法 |
|---|---|---|---|
QuecDuino开发板 |
1 |
项目运行硬件平台。 |
|
USB数据线 |
1 |
用于连接PC和开发板,非“仅充电”类型的USB-A转USB-C。 |
|
PC |
1 |
系统为Windows 10/Windows 11。 |
自行准备 |
SIM卡 |
1 |
可正常上网的USIM卡。 |
自行准备 |
喇叭 |
1 |
功率 2-5 W的喇叭 |
|
LED模块 |
1 |
GPIO驱动的LED模块 |
|
ASRPRO |
1 |
可选,用于语音唤醒 |
自行准备 |
快速上手
硬件连接
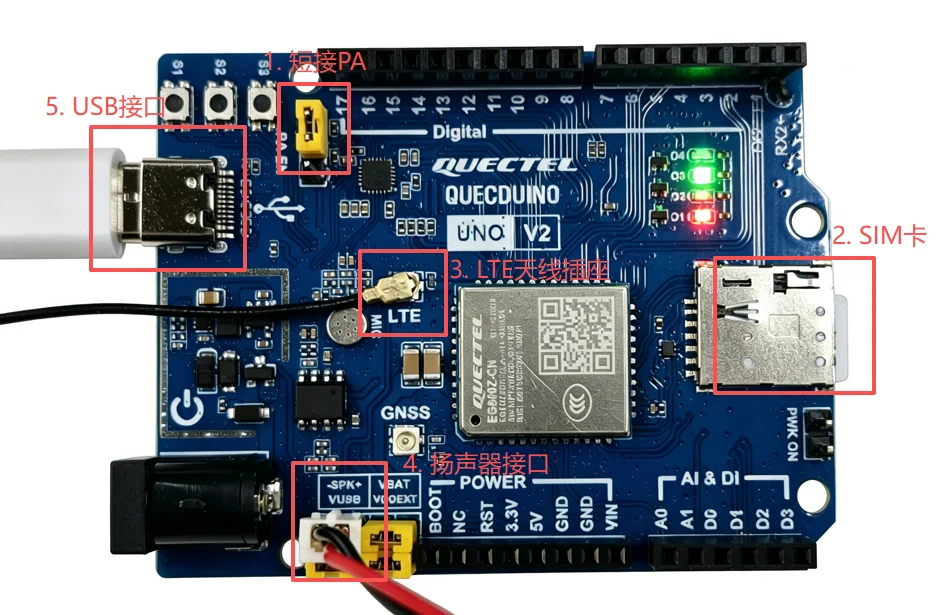
使用跳线帽短接开发板的PA引脚。
将LTE天线安装到开发板的天线底座。
将SIM卡插入SIM卡卡槽。
将喇叭接入扬声器接口。
使用USB数据线连接开发板和PC。
(可选)将ASRPRO模块连接至UART1,UART交叉连接:模块TX接主控RX,模块RX接主控TX。
软件部署
开发环境搭建
参考 UniRTOS快速上手 完成开发环境安装,并确认 unirtos-cli 可在PowerShell中使用。
代码拉取
新开启PowerShell窗口,执行以下命令:
unirtos-cli new -r unirtos-maker-examples
cd unirtos-maker-examples/ai_chatbot
修改配置参数
项目配置集中在 main/inc/chatbot_config.h。
配置类别 |
配置项 |
说明 |
|---|---|---|
唤醒模块 |
CHATBOT_WAKE_UART_PORT、CHATBOT_WAKE_UART_BAUDRATE |
ASRPRO的UART端口与波特率,当前为UART1、9600 bps。 |
唤醒关键字 |
CHATBOT_WAKE_KEYWORD |
ASRPRO上报并用于匹配的关键字,当前示例为“WAKE”。 |
状态LED |
CHATBOT_LED_PIN_NUM |
状态指示灯物理引脚,当前默认为 55。 |
PTT按键 |
CHATBOT_TALK_BUTTON_PIN_NUM、CHATBOT_TALK_BUTTON_GPIO |
按键物理引脚与GPIO映射,当前为 50 号引脚对应GPIO37。 |
Coze接入 |
CHATBOT_COZE_BOT_ID、CHATBOT_COZE_AUTH_TOKEN |
分别配置Bot ID和访问令牌。令牌属于敏感信息,必须使用自己的有效令牌。 |
音频编码 |
CHATBOT_AUDIO_CODEC_G711A |
设为 1 时使用G711A、8 kHz;设为 0 时使用PCM16、16 kHz。 |
音频帧 |
CHATBOT_AUDIO_FRAME_MS |
单帧时长,当前为 100 ms。 |
会话参数 |
CHATBOT_SESSION_IDLE_TIMEOUT_MS、CHATBOT_RECONNECT_BACKOFF_MS |
分别配置空闲超时和重连退避,当前为 60 s和 5 s。 |
构建项目
在PowerShell中执行:
unirtos-cli env-setup
unirtos-cli build -m EG800ZCN_LA
构建成功后,命令行末尾将显示:
SUCCESS: Unirtos project built successfully!
通过QFlash工具将生成的固件烧录至开发板。
验证项目
长按开发板电源键(S1)开机,打开EPAT工具,根据 日志调试教程 进行配置,配置完成后重启开发板,从模块上电开始抓取模块日志,确保日志输出完整。
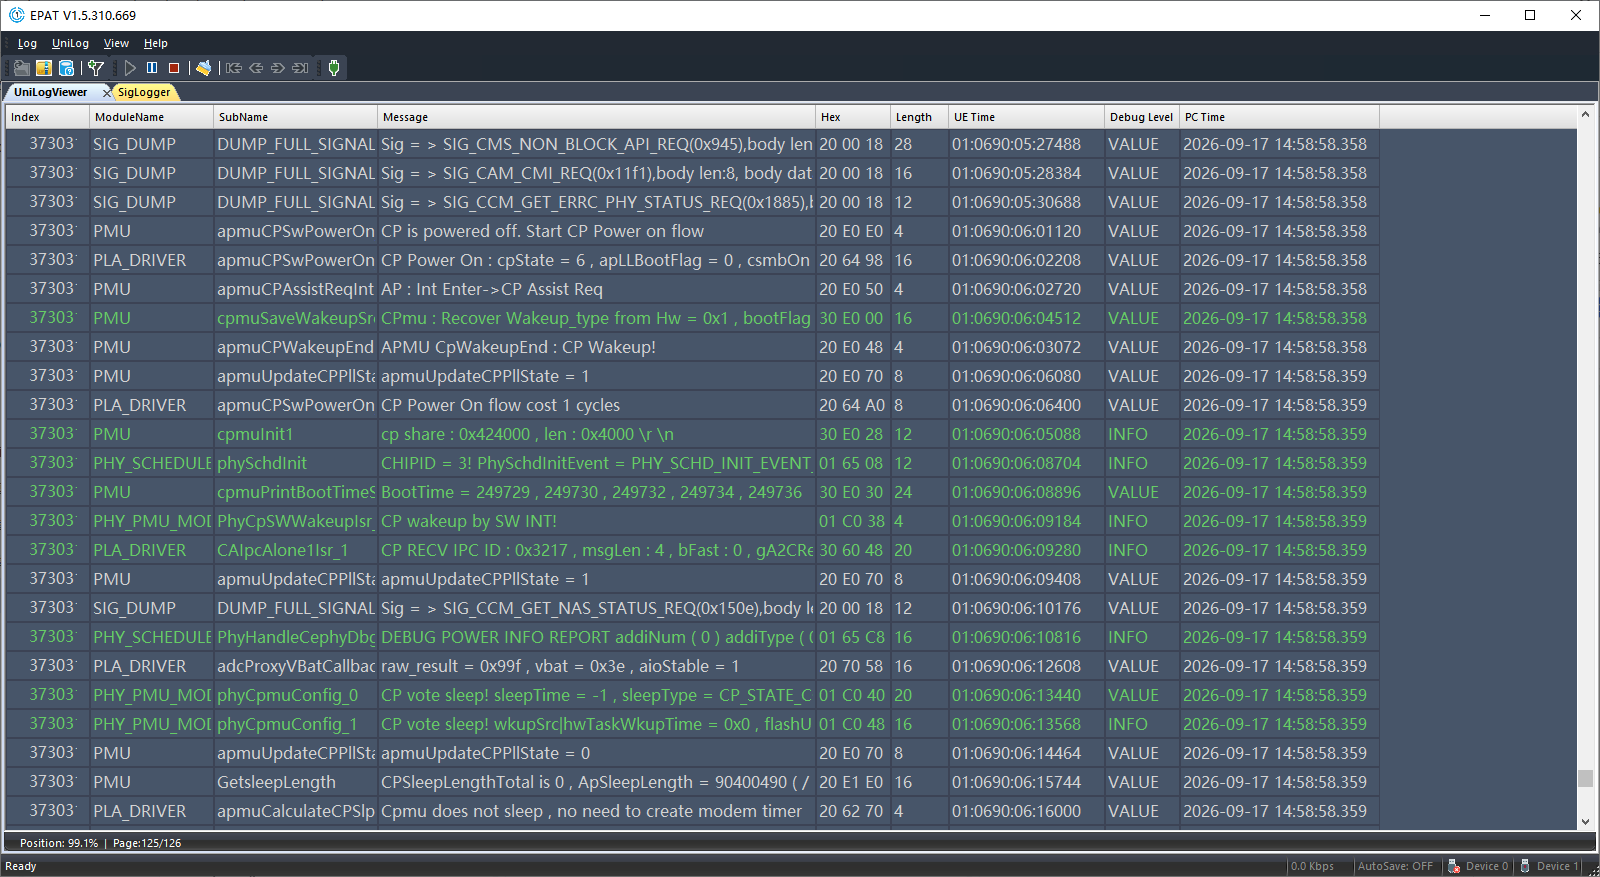
等待项目初始化完成,长按唤醒键(S2)唤醒Agent建立WebSocket连接,连接建立后将播放Agent下发的开场白,项目源码中指定开场白为“你好,有什么可以帮到您的吗?”
待开场白播放结束,再次长按唤醒键(S2)开始说话,说完后松开按键,等待Agent回复即可。
软件设计详解
方案框架
软件划分为六层:
核心逻辑层:core/chat_core.c 维护会话状态机,是业务决策中心。
中介模块:bus/chat_bus.c 仅传递低频控制事件,不传递音频数据。
音频层:audio/audio_capture.c、audio/audio_player.c 和 audio/vad_lite.c 提供采集、播放和语音段判定。
通信层:network/ 负责PDP数据连接、WebSocket协议及音频上行/下行任务。
外设层:peripherals/ 负责ASRPRO、按键、ES8311和状态指示。
工具层:tools/ 负责Function注册、分发和结果回传。
控制面与音频数据面
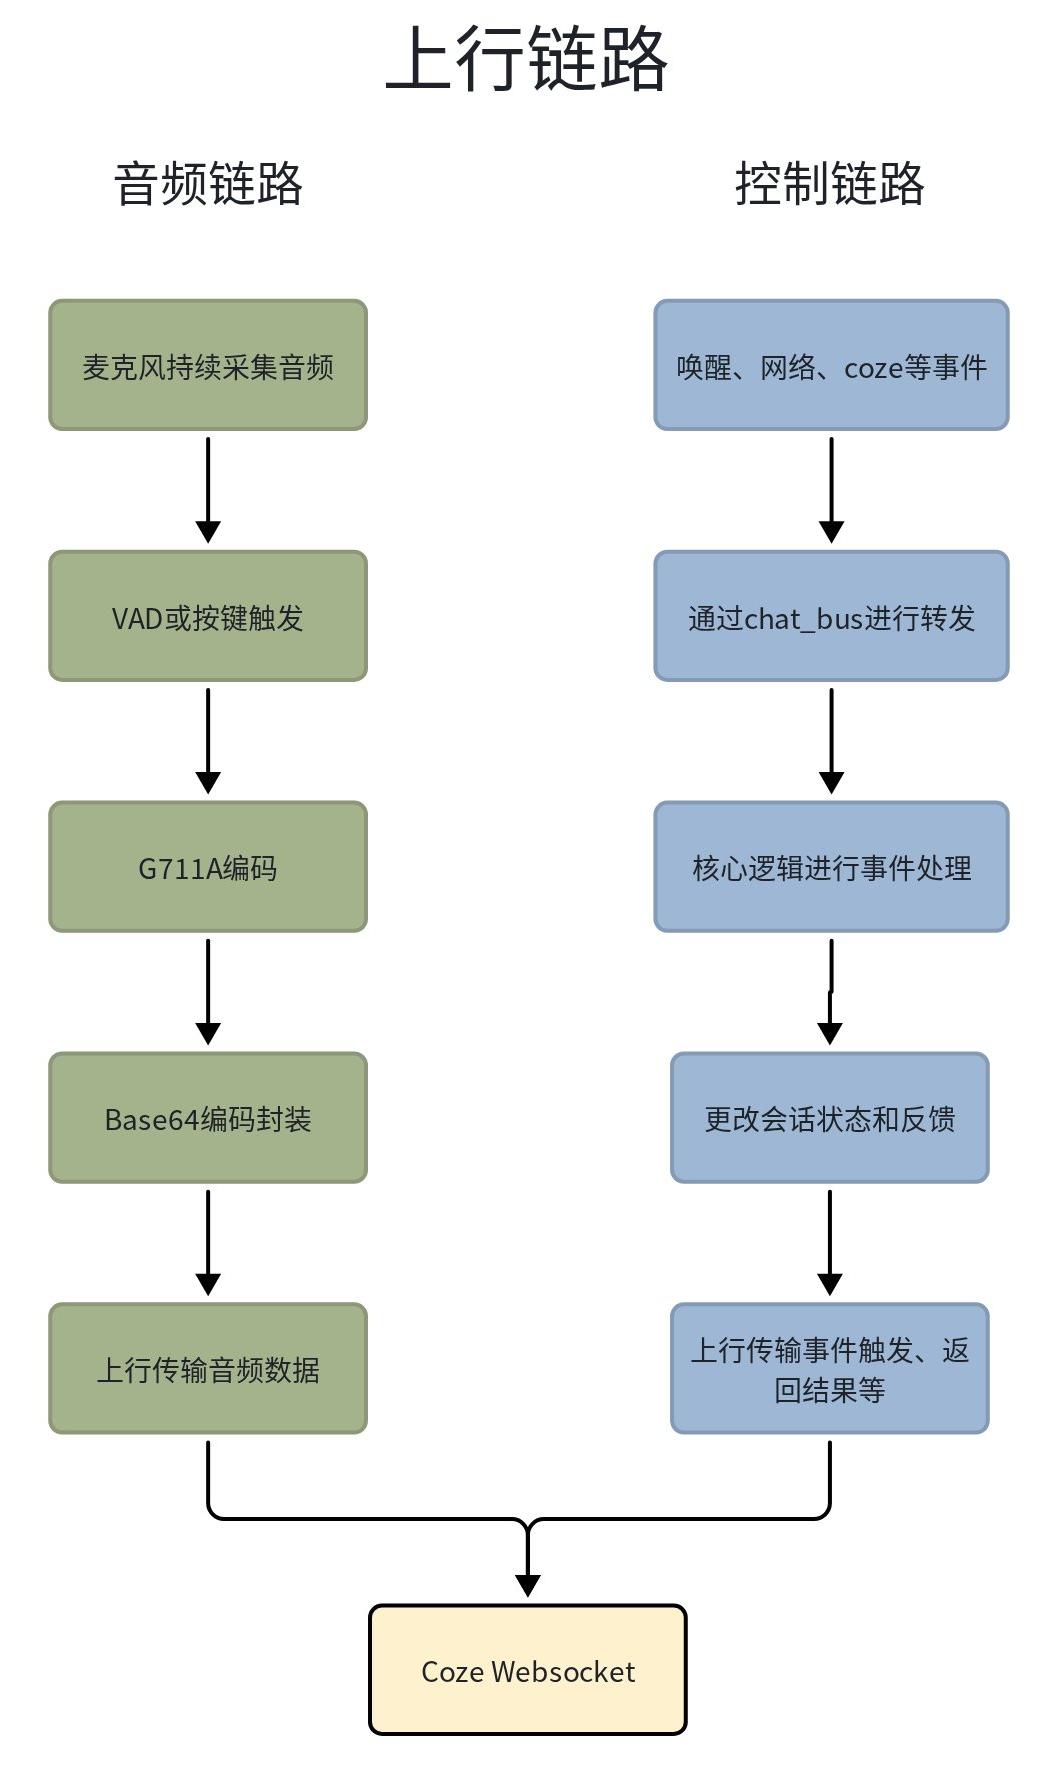
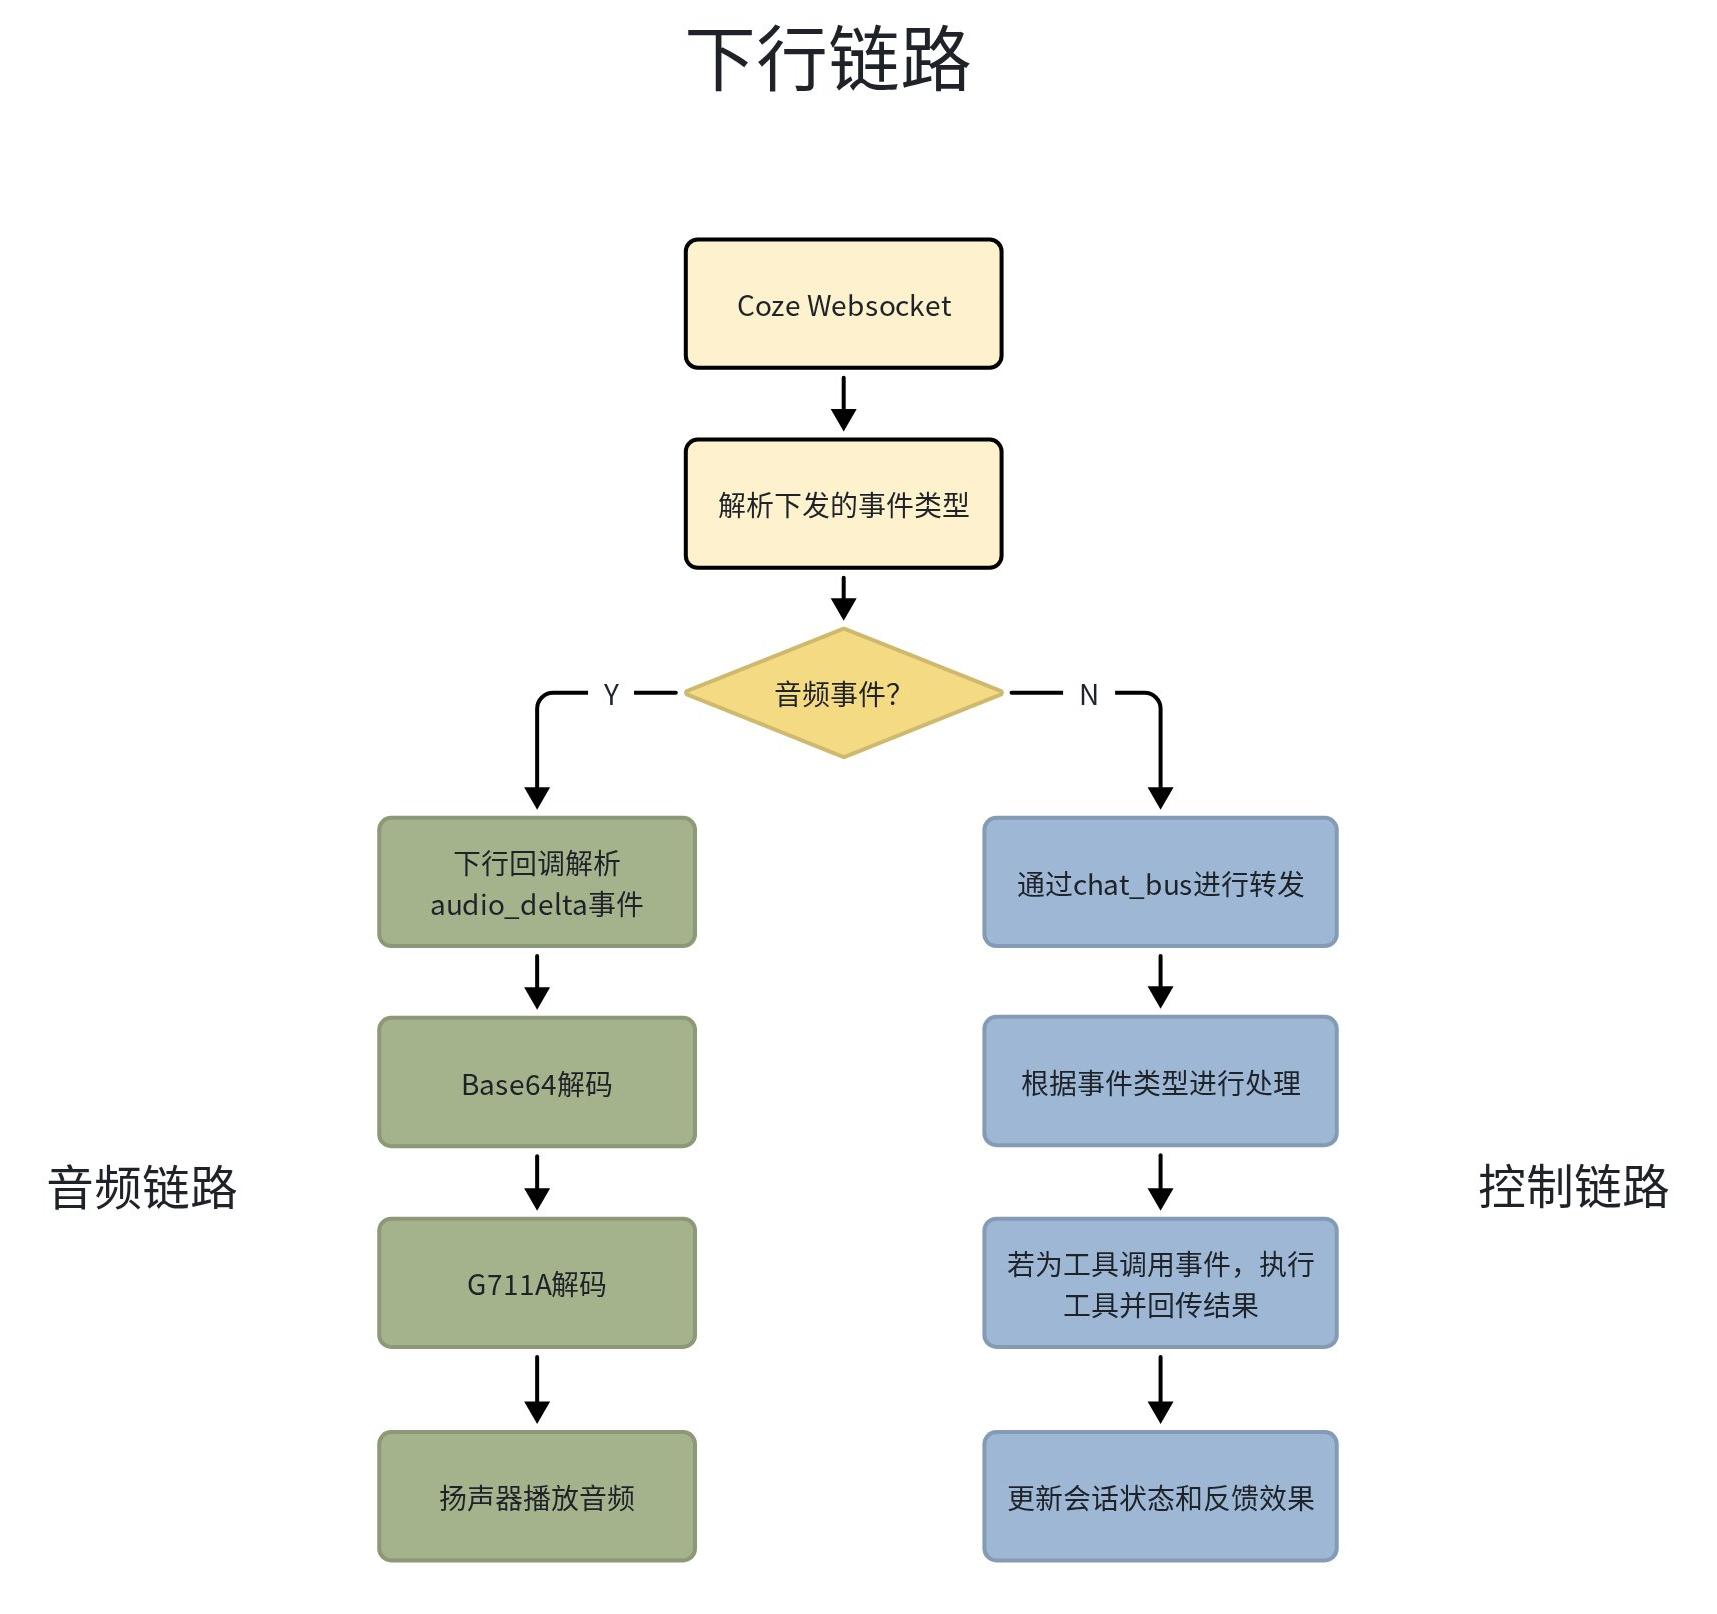
控制面承载唤醒、按键、网络、建连、文本、工具调用和错误等小型事件。所有控制事件都封装为 chat_event_t,再投递到 bus/chat_bus.c 创建的消息队列,由核心任务按顺序消费。
音频数据面不通过消息队列。上行任务直接从采集流读取一帧音频,完成VAD或PTT门控、G711A编码和Base64封装后发送;下行回调解析Base64音频,交由下行任务直接写入播放流。这种分离避免大音频帧占满长度为 16 的控制队列。
业务流程
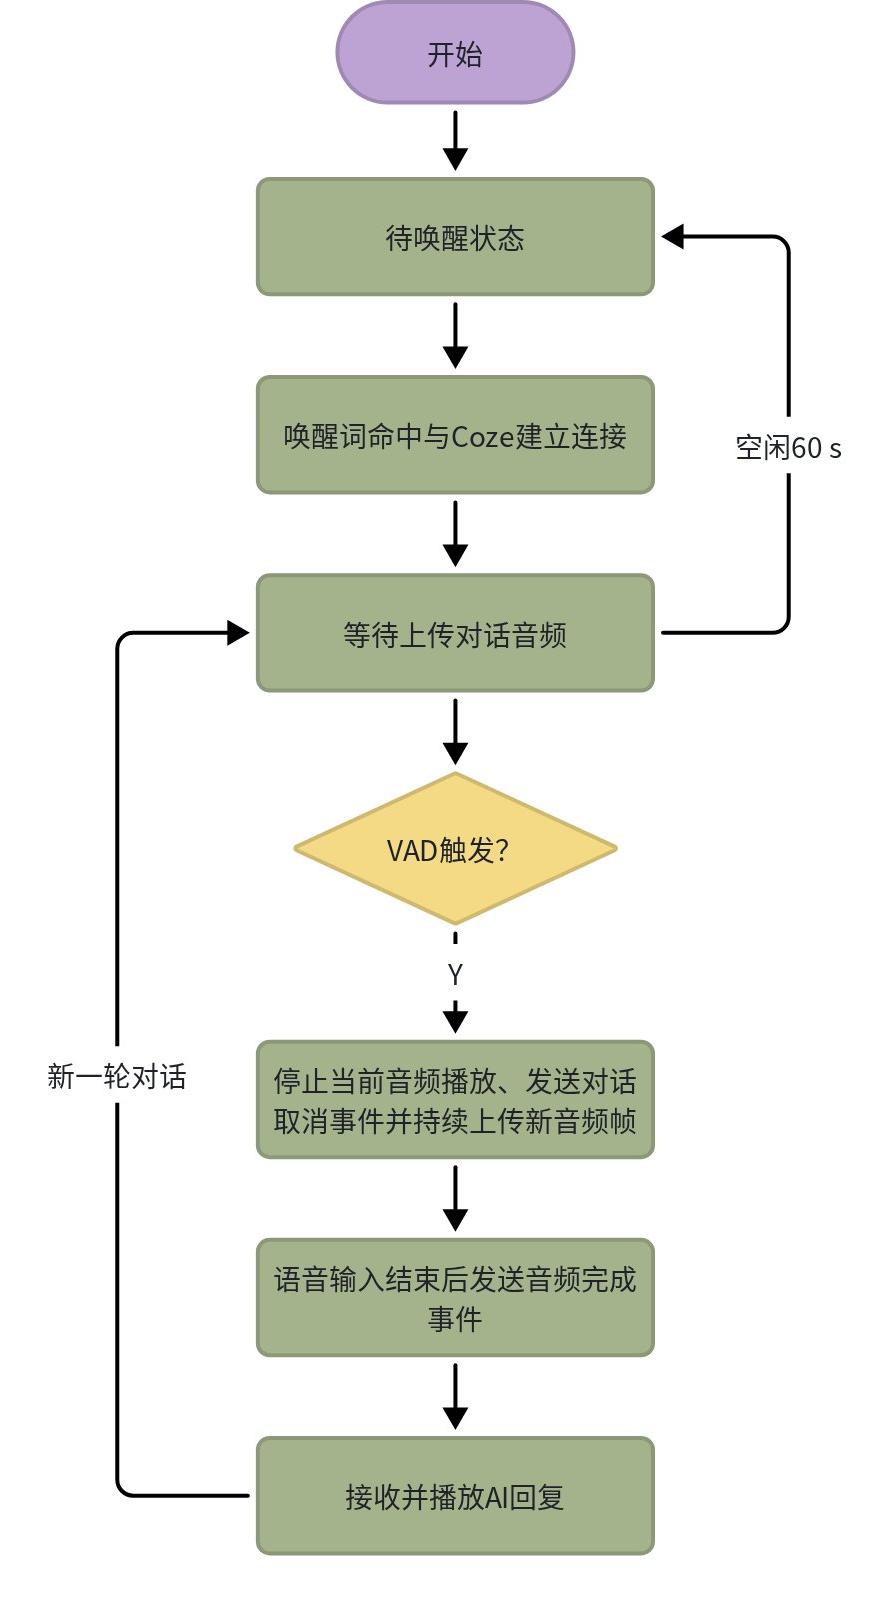
VAD对话流程
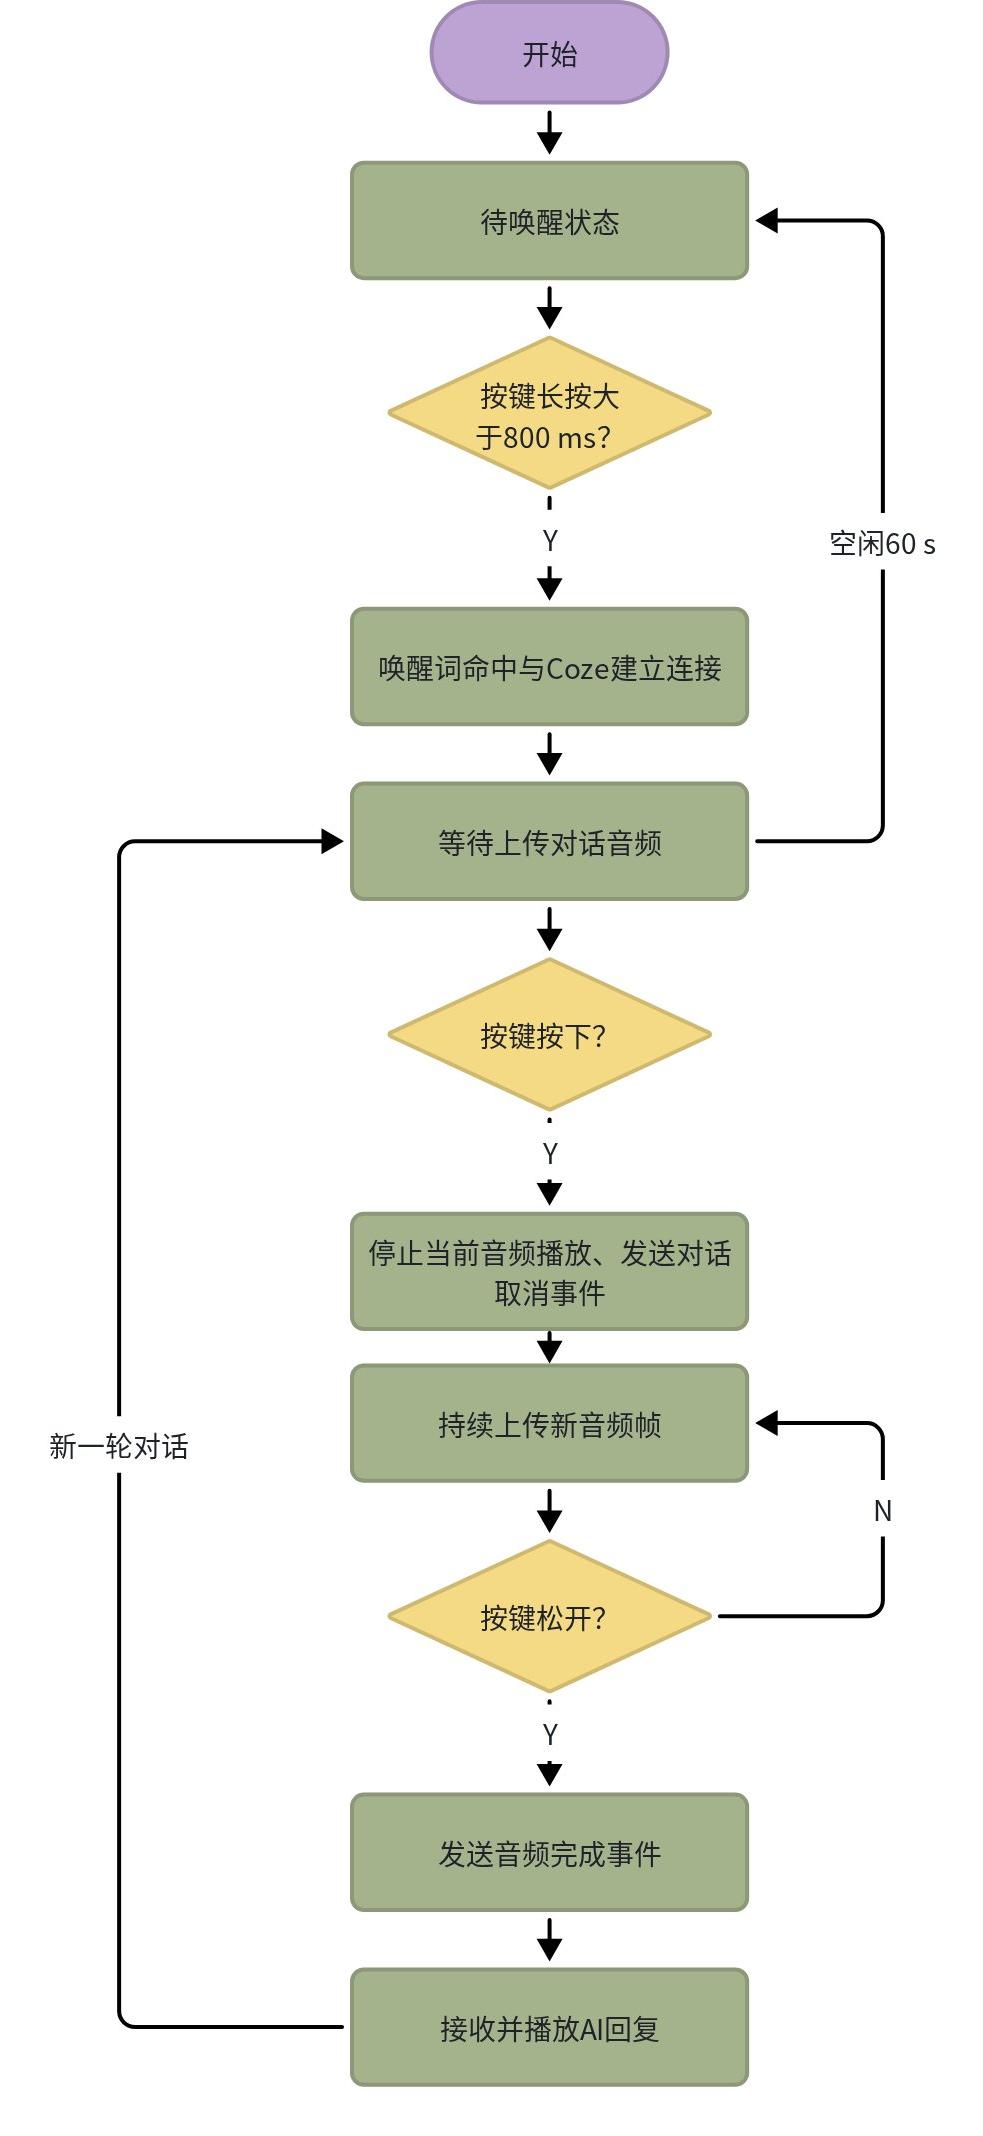
按键对话流程
代码讲解
项目结构
main/
├── inc/
│   ├── chatbot_app.h       # 应用公共初始化接口
│   ├── chatbot_config.h    # 引脚、音频、Coze、任务和超时配置
│   ├── chatbot_types.h     # 状态、子状态、会话模式和事件类型
│   ├── chat_bus.h          # 控制面事件总线接口
│   ├── chat_core.h         # 核心状态机接口
│   ├── audio_pipeline.h    # 音频采集和播放接口
│   ├── coze_network.h      # 网络与Coze会话接口
│   ├── peripherals.h       # 唤醒、按键、Codec和指示灯接口
│   └── chatbot_tool.h      # 工具注册与分发接口
└── src/
    ├── main.c              # 应用注册入口unir_chatbot_demo_init
    └── chatbot/
        ├── chatbot_app.c   # 分层初始化和能力降级
        ├── audio/
        │   ├── audio_capture.c  # 麦克风采集流
        │   ├── audio_player.c   # 扬声器播放流
        │   ├── vad_lite.c       # 轻量VAD状态机
        │   └── g711.c           # G711A编解码
        ├── bus/
        │   └── chat_bus.c       # 控制面消息队列
        ├── core/
        │   └── chat_core.c      # 会话状态机和业务决策
        ├── network/
        │   ├── net_mgr.c        # PDP数据连接管理
        │   ├── coze_client.c    # Coze WebSocket客户端
        │   ├── coze_protocol.c  # Coze事件编解码与分发
        │   ├── coze_session.c   # 会话生命周期管理
        │   └── coze_audio_task.c # 音频上行和下行任务
        ├── peripherals/
        │   ├── wake_uart.c      # ASRPRO串口唤醒
        │   ├── talk_button.c    # PTT按键和防抖
        │   ├── codec_es8311.c   # ES8311寄存器配置
        │   └── indicator.c      # 会话状态指示灯
        └── tools/
            ├── tool_registry.c  # 工具注册表和分发
            ├── tool_led.c       # led_control工具
            └── tool_log.c       # log_print工具
其中,chatbot_config.h 集中管理需要适配硬件和云端账号的配置;core 是全局业务决策中心;network 负责网络、协议和音频数据传输;audio 负责本地音频处理;peripherals 负责硬件适配;tools 负责Function Calling工具扩展。
初始化
项目入口位于 src/main.c 中的 unir_chatbot_demo_init()。这个函数负责完成三件事:
设置GPIO电压。
打印启动日志。
调用 chatbot_init() 创建聊天应用分层初始化。
void unir_chatbot_demo_init(void)
{
    if(qosa_gpio_set_voltage(VOL_3_30V) != (qosa_gpio_error_e)QOSA_OK) {
        QLOGE("[chatbot] failed to set GPIO voltage");
    }

    QLOGV("[chatbot] enter AI chatbot demo !!!");
    QLOGV("[chatbot] sdk version(tag): %s", qosa_sdk_get_version());
    QLOGV("[chatbot] fw version: %s", qosa_get_fw_version());

    chatbot_init();
    qosa_task_sleep_sec(8);
    chat_bus_post_event(&(chat_event_t){
        .type = CHAT_EVT_WAKE_DETECTED,
        .text = ""
    });
}
UNIRTOS_APP_EXPORT(700, "unir_chatbot_demo", unir_chatbot_demo_init);
此处使用UniRTOS的应用注册机制 UNIRTOS_APP_EXPORT,把应用启动函数注册到系统初始化列表中,由框架统一调度。
src/chatbot/chatbot_app.c 中的 chatbot_init() 按网络、唤醒、LED、工具、Codec、音频、核心和按键的顺序初始化模块。除核心状态机创建失败外,其他模块失败均仅记录降级日志并继续初始化,使设备可以保留可用能力。
void chatbot_init(void)
{
    QLOGI("[chatbot] init start");
    if (coze_network_init() != 0) {
        QLOGW("[chatbot] coze_network_init failed, degraded: no network readiness detection");
    }
    if (wake_uart_init() != 0) {
        QLOGW("[chatbot] wake_uart_init failed, degraded: no voice wake capability");
    }
    if (indicator_init() != 0) {
        QLOGW("[chatbot] indicator_init failed, degraded: no LED feedback");
    }
    if (tool_registry_init_all() != 0) {
        QLOGW("[chatbot] tool_registry_init_all failed, degraded: no tool-calling capability");
    }
    if (codec_es8311_init() != 0) {
        QLOGW("[chatbot] codec_es8311_init failed at startup, will retry when session starts");
    }
    (void)audio_capture_init();
    (void)audio_player_init();
    if (chat_core_init() != 0) {
        QLOGE("[chatbot] chat_core_init failed, application cannot run");
        return;
    }
    if (talk_button_init() != 0) {
        QLOGW("[chatbot] talk_button_init failed, degraded: no push-to-talk capability");
    }
    QLOGI("[chatbot] init done, waiting for wake word");
}
“尽力初始化”模式使单一外设故障不会阻塞整机启动。例如ASRPRO模块未接或UART配错时,设备仍可依赖PTT按键正常对话。
状态机与事件总线
inc/chatbot_types.h 定义五个主状态:
CHAT_STATE_IDLE:待机,只保持唤醒和按键输入可用。
CHAT_STATE_WAKING:收到触发,正在确定会话入口。
CHAT_STATE_CONNECTING:正在激活数据连接或建立Coze会话。
CHAT_STATE_ACTIVE:会话存活,音频任务持续运行。
CHAT_STATE_ERROR:发生连接或服务端错误,等待退避。
CHAT_STATE_ACTIVE 还派生 CHAT_SUBSTATE_LISTENING、CHAT_SUBSTATE_THINKING 和 CHAT_SUBSTATE_SPEAKING 三个显示子态。子态只驱动反馈,不会重复创建或销毁音频任务。
状态机位于 src/chatbot/core/chat_core.c,核心逻辑是处理事件并推进会话状态。其入口函数是 chat_core_handle_event(),真正的会话入口是唤醒事件处理分支:
static void chat_core_handle_event(const chat_event_t *event)
{
    switch (event->type)
    {
        case CHAT_EVT_WAKE_DETECTED:
            if (g_state == CHAT_STATE_IDLE)
            {
                g_state = CHAT_STATE_CONNECTING;
                g_session_mode = CHAT_SESSION_MODE_VOICE;
                indicator_apply_state(g_state, g_substate);
                (void)coze_session_request_start(g_session_mode);
            }
            break;
        case CHAT_EVT_WS_CONNECTED:
            if (g_state == CHAT_STATE_CONNECTING)
            {
                g_state = CHAT_STATE_ACTIVE;
                g_idle_elapsed_ms = 0;
                indicator_apply_state(g_state, g_substate);
                (void)coze_audio_tasks_start();
            }
            break;
        case CHAT_EVT_BUTTON_PRESSED:
            if (g_state == CHAT_STATE_IDLE)
            {
                g_button_press_start_ms = qosa_get_system_tick_cnt();
            }
            else if (g_state == CHAT_STATE_ACTIVE)
            {
                coze_audio_set_ptt_pressed(QOSA_TRUE);
                coze_audio_flush_downlink();
                if (coze_protocol_is_chat_busy())
                {
                    (void)coze_session_send_cancel();
                }
            }
            break;
        case CHAT_EVT_BUTTON_RELEASED:
            if (g_state == CHAT_STATE_IDLE)
            {
                qosa_uint32_t press_duration_ms =
                    qosa_get_system_tick_cnt() - g_button_press_start_ms;
                if (press_duration_ms >= CHATBOT_TALK_BUTTON_LONG_PRESS_MS)
                {
                    g_state = CHAT_STATE_CONNECTING;
                    g_session_mode = CHAT_SESSION_MODE_BUTTON;
                    indicator_apply_state(g_state, g_substate);
                    (void)coze_session_request_start(g_session_mode);
                }
            }
            else if (g_state == CHAT_STATE_ACTIVE &&
                     g_session_mode == CHAT_SESSION_MODE_BUTTON)
            {
                coze_audio_set_ptt_pressed(QOSA_FALSE);
                (void)coze_session_send_audio_complete();
            }
            break;
        default:
            break;
    }
}
这里体现了聊天机器人的关键策略:
语音唤醒直接进入语音模式建连。
按键在待机时短按无效,长按超过 800 ms才进入按键模式建连。
按键在会话中按下时立即执行打断逻辑,松开时提交本轮音频。
所有触发都会先更新状态、应用反馈,再调用会话接口。
src/chatbot/bus/chat_bus.c 中的 chat_bus_init() 创建深度为 16 的消息队列;chat_bus_post_event() 使用非阻塞方式投递,队列满时记录告警并丢弃控制事件,避免阻塞UART、GPIO或网络回调。核心任务通过 chat_bus_wait_event() 以 1000 ms周期等待事件,同时执行会话空闲检查和重连计时:
static void chat_core_task_process(void *argv)
{
    (void)argv;
    chat_event_t event = {0};
    while (1)
    {
        int ret = chat_bus_wait_event(&event, CHATBOT_CORE_TICK_PERIOD_MS);
        if (ret == 0)
        {
            chat_core_handle_event(&event);
        }
        else
        {
            chat_core_tick();
        }
    }
}
网络与Coze会话
src/chatbot/network/net_mgr.c 负责网络就绪状态。net_mgr_request_ready() 先查询当前PDP连接;若未就绪且SIM已附着,则异步激活配置的SIM0/PDP1数据连接。PDP激活成功后投递 CHAT_EVT_NET_READY,由核心状态机继续会话流程。
int net_mgr_request_ready(void)
{
    qosa_datacall_conn_t  conn = QOSA_DATACALL_CONN_INVALID;
    qosa_datacall_errno_e ret = QOSA_DATACALL_OK;
    if (net_mgr_refresh_ready() == QOSA_TRUE) {
        return 0;
    }
    if (g_net_activating == QOSA_TRUE) {
        return 0;
    }
    if (qosa_datacall_wait_attached(CHATBOT_COZE_SIM_CID, 0) == QOSA_FALSE) {
        return -1;
    }
    conn = qosa_datacall_conn_new(CHATBOT_COZE_SIM_CID, CHATBOT_COZE_PDP_CID,
                                  QOSA_DATACALL_CONN_TCPIP);
    if (conn == QOSA_DATACALL_CONN_INVALID) {
        return -1;
    }
    ret = qosa_datacall_start_async(conn, 60,
                                    (datacall_callback_cb_ptr)net_mgr_datacall_act_cb,
                                    QOSA_NULL);
    if (ret != QOSA_DATACALL_OK) {
        return -1;
    }
    g_net_activating = QOSA_TRUE;
    return 0;
}
src/chatbot/network/coze_session.c 是会话生命周期接口。coze_session_request_start() 记录语音或按键模式并请求连接;收到Coze会话建立事件后,核心调用 coze_session_on_connected() 启动音频上行和下行任务;结束会话时,coze_session_stop() 先停止音频任务,再关闭WebSocket。
src/chatbot/network/coze_protocol.c 负责构造和解析协议消息,包括:
coze_protocol_build_update_event():发送会话音频与事件订阅配置。
coze_protocol_build_audio_append_event():将编码后的单帧音频封装为上行事件。
coze_protocol_build_audio_complete_event():通知云端本轮输入结束。
coze_protocol_build_cancel_event():取消正在生成的旧回复。
coze_protocol_build_tool_result_event():将本地工具执行结果提交给Coze。
coze_protocol_dispatch_downlink():将下行文本、音频、工具请求、完成和错误消息转换为本地动作或控制事件。
音频采集、编码与播放
src/chatbot/audio/audio_capture.c 和 src/chatbot/audio/audio_player.c 均按需打开音频流。audio_capture_start() 和 audio_player_start() 是幂等接口,已经打开时直接返回;会话结束或打断时关闭对应句柄,释放底层资源。
当前 CHATBOT_AUDIO_CODEC_G711A 默认值为 1,因此采集和播放流使用 8 kHz、单声道、16 bit PCM;上行发送前由 chatbot/network/coze_audio_task.c 转换为G711A,下行接收后转换回PCM再播放。每帧时长为 100 ms,当前配置下每个PCM帧为 1600 字节。
语音模式中,src/chatbot/audio/vad_lite.c 使用轻量RMS门限状态机识别语音开始、持续和结束。coze_audio_task.c 还按 CHATBOT_VOICE_MIC_SOFT_GAIN 对语音模式采集PCM施加 8 倍软件增益,提高低音量语音的起声识别率。按键模式不经过VAD门控。
下行播放由独立任务串行写入。audio_player_write_frame() 正确处理底层写入返回 0 或部分写入的情况:最多等待 2 s,持续满缓冲则放弃当前帧并输出告警,避免播放异常永久阻塞通信任务。
int audio_player_write_frame(const qosa_uint8_t *pcm, qosa_uint32_t len)
{
    if ((g_player_handle == QOSA_NULL) || (pcm == QOSA_NULL)) {
        return -1;
    }
    qosa_uint32_t written = 0;
    qosa_uint32_t full_retry = 0;
    while (written < len)
    {
        qosa_int32_t ret = qcm_aud_stream_write(g_player_handle,
                                                 (qosa_uint8_t *)(pcm + written),
                                                 len - written);
        if (ret < 0) {
            QLOGW("[chat_audio_player] write failed, ret=%d", ret);
            return -1;
        }
        if (ret == 0) {
            full_retry++;
            if (full_retry >= 400) /* 400 * 5ms ≈ 2s */ {
                QLOGW("[chat_audio_player] write timeout: sink full for 2s");
                return -1;
            }
            qosa_task_sleep_ms(5);
            continue;
        }
        full_retry = 0;
        written += (qosa_uint32_t)ret;
    }
    return (int)written;
}
外设与状态反馈
src/chatbot/peripherals/wake_uart.c 配置UART1、9600 bps、8 数据位、1 停止位、无校验和无流控。接收回调读取不超过 64 字节的缓存,命中配置关键字后投递唤醒事件。
src/chatbot/peripherals/talk_button.c 使用双边沿中断区分按下和松开事件,并以 50 ms软件窗口过滤抖动。核心状态机负责长按 800 ms的会话建立判定,因此驱动层不依赖具体业务状态。
src/chatbot/peripherals/indicator.c 使用物理引脚 55 的默认GPIO配置初始化状态灯。当前硬件高电平点亮:待机和异常熄灭,唤醒中、建连中和活动会话点亮。substate 参数保留给后续“闪烁/呼吸”等差异化反馈使用。
void indicator_apply_state(chat_state_e state, chat_substate_e substate)
{
    (void)substate;
    if (g_indicator_gpio_num == QOSA_GPIO_MAX)
    {
        return;
    }
    qosa_gpio_level_e level = CHATBOT_LED_INACTIVE_LEVEL;
    switch (state)
    {
        case CHAT_STATE_WAKING:
        case CHAT_STATE_CONNECTING:
        case CHAT_STATE_ACTIVE:
            level = CHATBOT_LED_ACTIVE_LEVEL;
            break;
        case CHAT_STATE_IDLE:
        case CHAT_STATE_ERROR:
        default:
            level = CHATBOT_LED_INACTIVE_LEVEL;
            break;
    }
    (void)qosa_gpio_set_level(g_indicator_gpio_num, level);
}
工具调用
工具层采用注册表模式。src/chatbot/tools/tool_registry.c 最多登记 8 个工具,每个工具遵循 tool_handler_t 处理函数原型。
typedef int (*tool_handler_t)(const char *args_json, char *result_json, int result_buf_len);

int tool_registry_dispatch(const char *tool_name, const char *args_json,
                           char *result_json, int result_buf_len)
{
    for (int i = 0; i < g_tool_count; i++)
    {
        if (qosa_strcmp(g_tool_registry[i].name, tool_name) == 0)
        {
            return g_tool_registry[i].handler(args_json, result_json, result_buf_len);
        }
    }
    qosa_snprintf(result_json, result_buf_len, "{\"error\":\"tool not found\"}");
    return -1;
}
工具查找采用线性遍历,工具数量较少时性能可接受。注册表本身在 tool_registry_init 中初始化,依次调用各工具模块的初始化函数。
以 led_control 为例,其处理函数 tool_led_control_handler 解析JSON参数中的action字段,控制物理引脚56对应的GPIO电平:
static int tool_led_control_handler(const char *args_json, char *result_json, int result_buf_len)
{
    qosa_cjson_t *root = qosa_cjson_parse(args_json);
    if (root == QOSA_NULL)
    {
        qosa_snprintf(result_json, result_buf_len, "{\"error\":\"invalid json\"}");
        return -1;
    }
    const char *action = qosa_cjson_get_string(root, "action");
    qosa_gpio_level_e level;
    if (action != QOSA_NULL && qosa_strcmp(action, "on") == 0)
    {
        level = CHATBOT_LED_ACTIVE_LEVEL;  /* 高电平点亮 */
    }
    else
    {
        level = CHATBOT_LED_INACTIVE_LEVEL; /* 低电平熄灭 */
    }
    qosa_gpio_set_level(TOOL_LED_GPIO_NUM, level);
    qosa_cjson_delete(root);
    qosa_snprintf(result_json, result_buf_len, "{\"result\":\"ok\"}");
    return 0;
}
工具执行完成后,返回JSON格式的结果字符串。核心状态机收到 CHAT_EVT_TOOL_CALL 事件时,会将解析出的 chat_id、tool_call_id 和工具结果打包,通过控制面通道发送回Coze服务端。
tool_registry_init_all() 初始化注册表并依次加载内置工具;单个工具初始化失败不会影响其他工具。
内置工具如下:
工具名称 |
实现文件 |
输入 |
行为 |
|---|---|---|---|
led_control |
src/chatbot/tools/tool_led.c |
action为on或off |
控制物理引脚 56 对应的LED灯的亮灭状态。 |
log_print |
src/chatbot/tools/tool_log.c |
非空text字符串 |
将文本写入UniRTOS日志,最长保留 128 字节。 |
当Coze下发工具请求时,协议层将请求事件投递至核心状态机。核心调用 tool_registry_dispatch() 执行匹配工具,再通过 coze_session_send_tool_result() 回传JSON结果。工具执行与音频收发位于不同链路,不会阻塞实时语音。
新增工具时,执行以下步骤:
在Coze Bot中创建名称、说明和JSON参数Schema与本地工具一致的Function。
创建 src/chatbot/tools/tool_xxx.c,实现符合 tool_handler_t 的处理函数和 tool_xxx_init()。
在 src/chatbot/tools/tool_registry.c 的 tool_registry_init_all() 中调用 tool_xxx_init()。
构建、烧录并通过Coze Function Calling验证输入参数、设备动作与JSON结果。
不需要修改核心状态机、事件总线或通信层。
应用演示
修改项目Coze平台相关信息(访问令牌、bot_id等),其他端侧外设可自由修改配置(唤醒键、状态灯等),以下演示使用默认配置。
上电开机
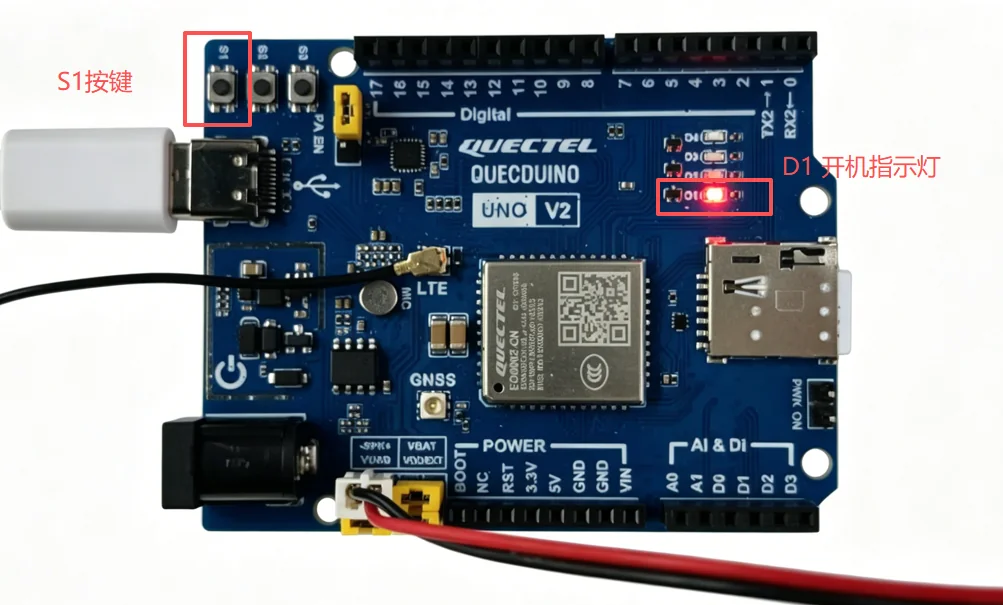
长按开发板上的按键S1,此时编号为D1的开机指示灯(红色)亮起,表示模块已开机。
唤醒连接
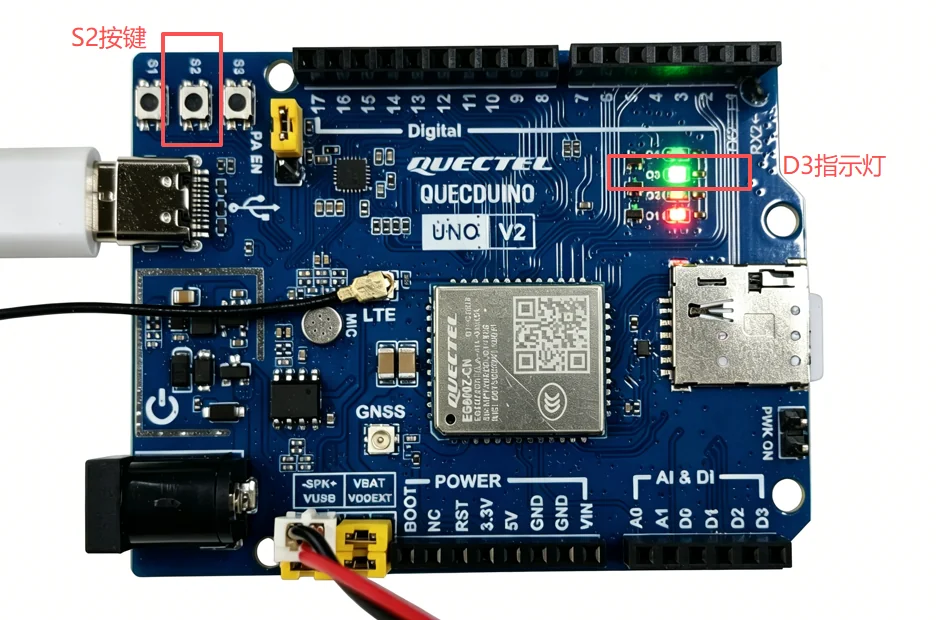
长按开发板上的按键S2,此时编号为D3的状态指示灯(绿色)亮起,松开按键,模块开始连接Coze平台,等待喇叭播放固定开场白,表示已成功连接Coze平台。
与智能体对话
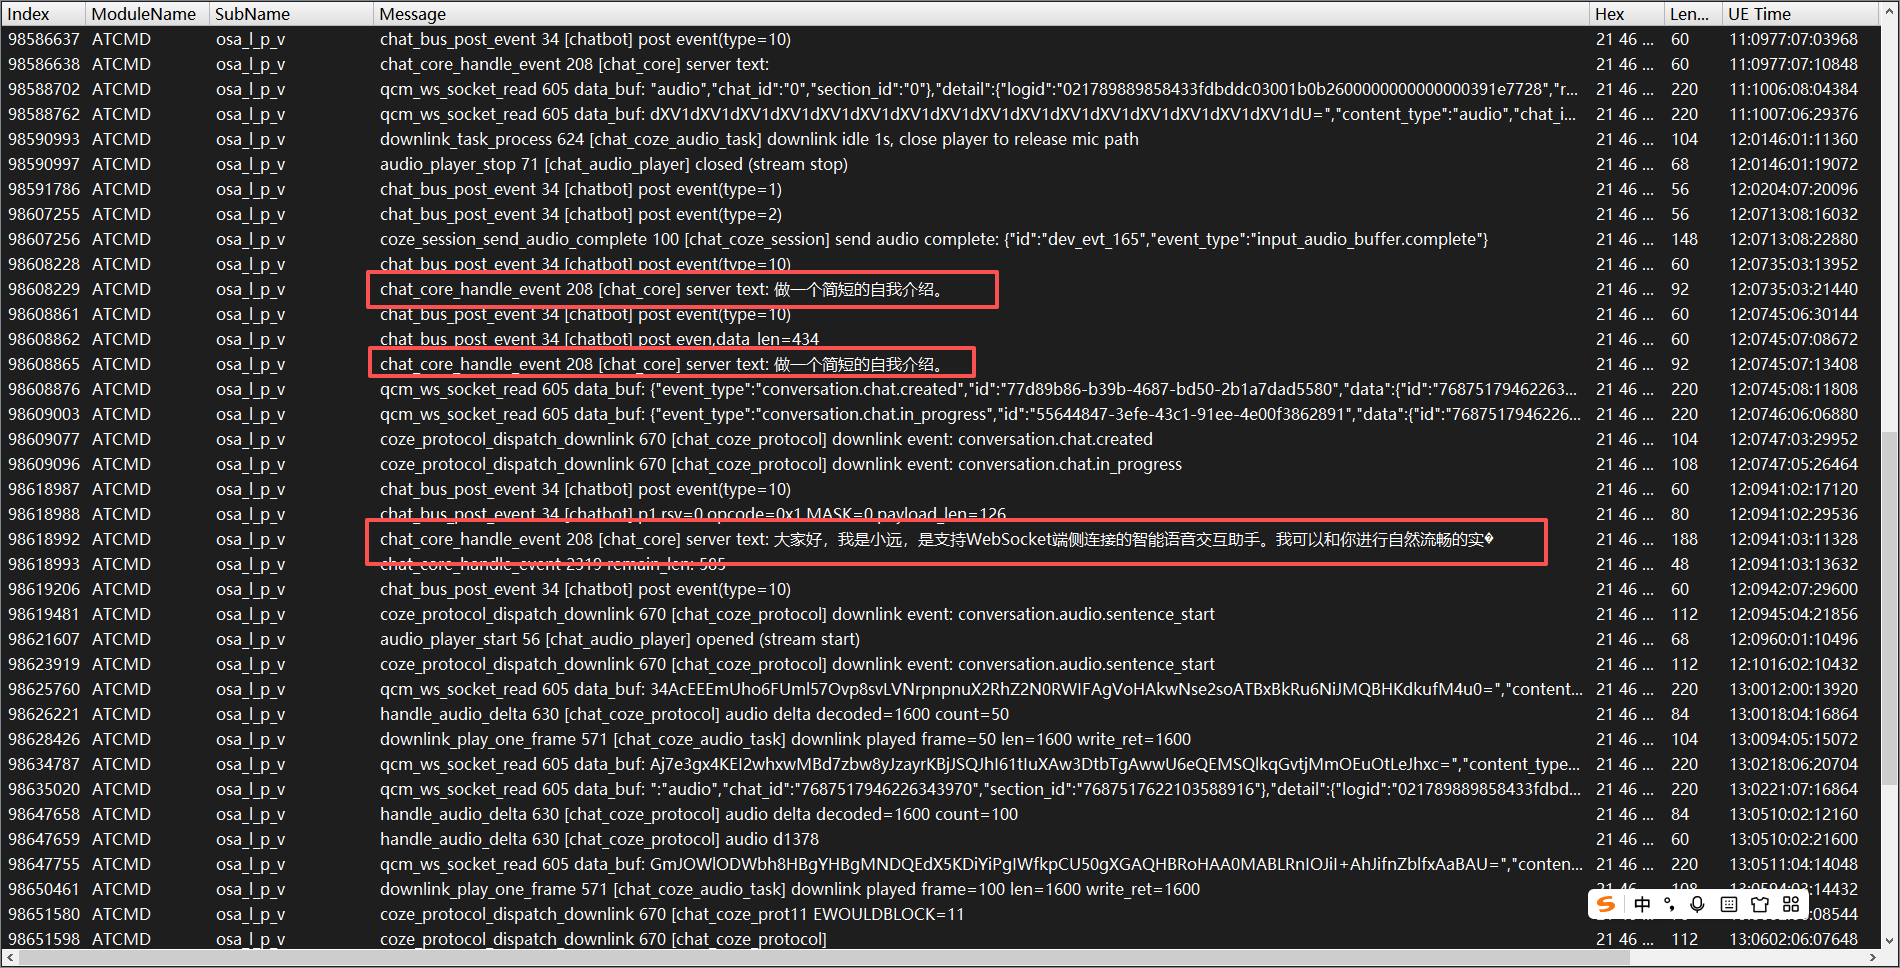
再次长按开发板上的按键S2,对着板载麦克风说出问题,完成之后松开按键,智能体会对识别的问题进行回复,继续对话重复上述操作即可。在智能体输出回复期间也可长按打断本轮对话,开始下一轮新对话。
断开连接
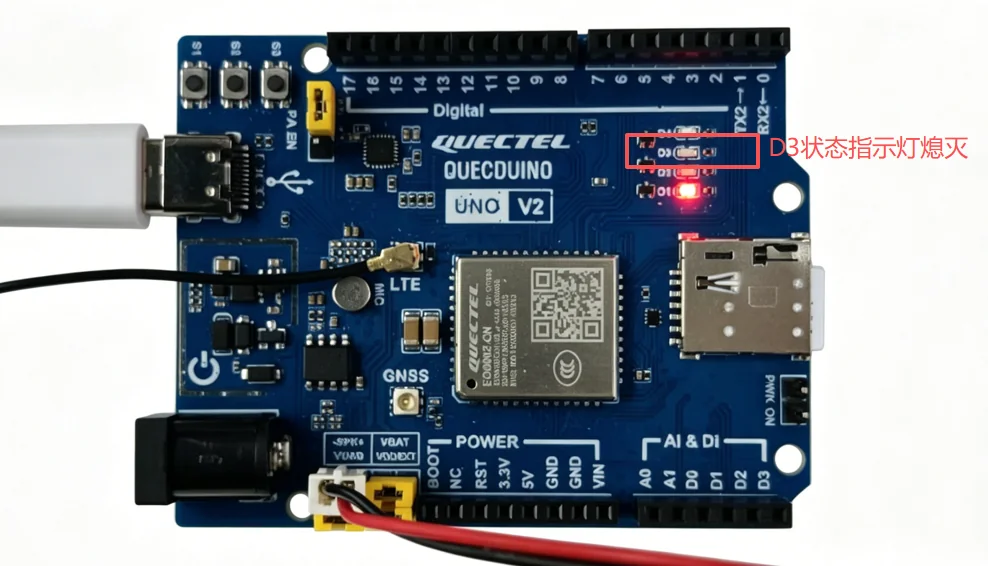
在无对话空闲状态下,60 s后模块将主动断开与Coze平台的连接,此时状态指示灯D3将会熄灭。